


Sistema di controllo in quanto componente fondamentale dell'attrezzatura per test ambientali, la sua precisione di controllo influisce direttamente sull'accuratezza e sulla credibilità del test ambientale eseguito dall'attrezzatura. Al momento, l'applicazione del sistema di controllo delle apparecchiature per test ambientali è principalmente suddivisa in generale- e di tipo specializzato. Uno dei sistemi di controllo per scopi generici-si riferisce alla tradizionale combinazione di metodi di controllo dell'interfaccia uomo-macchina (HMI) e del controller programmabile (PLC), o alla combinazione di metodi di controllo con software di configurazione per PC industriale e PLC; Il controller dedicato si riferisce alle caratteristiche di controllo di diverse apparecchiature di test ambientali sviluppate per il controller speciale. Il campo dei controller per apparecchiature ambientali speciali nazionali rispetto ai paesi stranieri è relativamente vuoto, il che è anche causato dalla precisione e stabilità delle apparecchiature per test ambientali domestici che sono generalmente inferiori alle ragioni principali delle apparecchiature ambientali straniere, quindi lo sviluppo di controller speciali per lo sviluppo di apparecchiature per test ambientali domestici è di notevole importanza.
1 . Principio di progettazione
In questo documento, il sistema di controllo delle apparecchiature ambientali è principalmente orientato alle apparecchiature di prova ambientale della classe di temperatura, come camera di prova ad alta temperatura, camera di prova ad alta e bassa temperatura, camera di prova a freddo e shock termico, scatola a temperatura e umidità costanti, scatola umida e calda. E l'attrezzatura per test ambientali della classe di temperatura è solitamente costituita dalla scatola principale, dal sistema di riscaldamento, dal sistema di refrigerazione, dal sistema di circolazione del vento e dal sistema di controllo principale, come mostrato nella Figura 1.
I principali oggetti di controllo dell'intera apparecchiatura comprendono: compressore di refrigerazione, valvola di espansione elettronica e controllo dell'elettrovalvola di scarico freddo nel sistema di refrigerazione; ventilatore centrifugo del sistema di circolazione del vento; sistema di riscaldamento nel relè a stato solido e contattore AC.
I principali parametri di misurazione dell'intero dispositivo includono: la temperatura e la pressione del gas di scarico del compressore nel sistema di refrigerazione, la temperatura di uscita del condensatore, la temperatura di ingresso e uscita dell'evaporatore, la corrente e la tensione di funzionamento del compressore; temperatura del ventilatore del sistema di circolazione del vento, corrente operativa e tensione; sistema di riscaldamento nella tensione e corrente di funzionamento del riscaldatore elettrico; temperatura e umidità all'interno della scatola e così via.
Nei parametri di misurazione di cui sopra, alcuni parametri e il processo di controllo dell'apparecchiatura non hanno una relazione diretta, come la tensione e la corrente di funzionamento del compressore e della ventola, la velocità della ventola e la velocità del vento. Tuttavia, con il rapido sviluppo della scienza e della tecnologia moderne e dell'informatica industriale, nel settore aerospaziale, aeronautico, nelle applicazioni industriali e in altri settori di apparecchiature e sistemi, i requisiti di affidabilità, sicurezza ed economici sono sempre più elevati, spingendo la previsione dei guasti e la gestione della salute (Prognostics and Health Management, PHM) è gradualmente diventata una delle principali direzioni di sviluppo delle apparecchiature industriali. Tuttavia, il sistema PHM deve essere costruito sulla base di un monitoraggio completo delle condizioni operative dell'apparecchiatura e dell'uso di un sistema di controllo PLC per scopi generici-; un'eccessiva acquisizione di parametri comporta l'aumento dei moduli PLC, il che non solo migliora il costo di produzione dell'apparecchiatura, ma fa anche gonfiare il volume del sistema di controllo dell'apparecchiatura. A tal fine, questo documento propone un sistema di controllo basato su embedded-, attraverso l'uso di sistemi embedded per sviluppare un alto grado di libertà, basso costo, mirato, in tempo reale-, alto grado di integrazione del programma, la realizzazione del monitoraggio dell'intero parametro operativo dell'apparecchiatura; e più facile da ottenere algoritmi complessi, per migliorare la precisione del controllo e la stabilità dell'apparecchiatura, come gli algoritmi di controllo PID fuzzy dell'apparecchiatura, la media del filtraggio anti-interferenza di impulso, il filtraggio medio limitante Algoritmi di filtraggio digitale come il filtraggio medio di anti-interferenza di impulso, il metodo di filtraggio medio limitante.
2. Progettazione dell'hardware del sistema di controllo
Il sistema di controllo è costituito da un controller e un modulo di misurazione e controllo; quale modulo di misurazione e controllo, compreso il modulo I/O e il modulo di misurazione, ha una struttura modulare, la configurazione dell'attrezzatura richiesta per l'aumento o la diminuzione modulare; e il controller solo per diverse configurazioni del dispositivo per effettuare le impostazioni o le regolazioni software appropriate. Non si tratta solo dell'acquisizione a basso-costo dei parametri operativi delle apparecchiature; ma anche per migliorare l'integrazione del sistema di controllo, ridurre le dimensioni del modulo di controllo. Quadro hardware del sistema di controllo mostrato in Figura 2, il controller per ottenere il modulo di misurazione verrà raccolto dai parametri macchina, in base alle impostazioni di controllo sul modulo I/O per l'uscita di controllo I/O e PID.
Controller e modulo I/O, modulo di misurazione basato sull'interfaccia 485 di comunicazione con protocollo Modbus. Poiché il bus Modbus è ampiamente utilizzato in molti campi come strumentazione, apparecchi intelligenti ad alta e bassa tensione, trasmettitori, controller programmabili, HMI, inverter, dispositivi intelligenti sul campo, ecc., fa sì che il controller e i moduli I/O e i moduli di misurazione abbiano una grande espandibilità e la possibilità di diventare prodotti in modo indipendente.
2.1 Progettazione dell'hardware del controllore
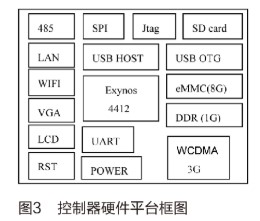
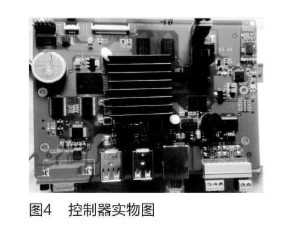
Il controller integrato si basa sulla piattaforma di sviluppo hardware del microprocessore ARM Cortex-A9 quad-core ed è principalmente responsabile del sistema di controllo nel funzionamento dell'interfaccia uomo-macchina, delle operazioni logiche, del controllo I/O e PID. Il processore Exynos4412 utilizzato nella piattaforma hardware ha capacità di elaborazione dati ad alte- prestazioni e un'interfaccia hardware più completa, che fornisce una buona base hardware per la creazione di sistemi embedded Linux. Il diagramma a blocchi funzionale della piattaforma di sviluppo hardware del controller è mostrato nella Figura 3, con-WIFI integrato, modulo 3G, scheda di rete adattiva 10M/100M, LCD touch da 10,1 pollici, HOST USB a 4 canali e così via.
La piattaforma hardware supporta l'avvio da eMMC o scheda SD. eMMC viene utilizzato per masterizzare l'immagine del sistema, quindi il controller si avvia da eMMC per impostazione predefinita dopo l'accensione; mentre la funzione di avvio della scheda SD può essere utilizzata con USB OTG per realizzare un rapido aggiornamento del firmware e del software di sistema. wifi, wcdma 3g, lan e altre interfacce di rete vengono utilizzate per connettere il controller a Internet in diversi casi, che possono essere utilizzate per il controllo remoto, avviso o allarme remoto di guasto, controllo remoto, avviso o allarme remoto di guasto, controllo remoto, avviso o allarme remoto di guasto, avviso o allarme remoto di guasto, avviso o allarme remoto di guasto e controllo remoto. WIFI, WCDMA 3G, LAN e altre interfacce di rete vengono utilizzate per connettere il controller a Internet in diverse circostanze, fornendo supporto hardware per la realizzazione del controllo remoto delle apparecchiature, avviso o allarme remoto di guasti, risoluzione dei problemi remota da parte di esperti e altre nuove applicazioni.
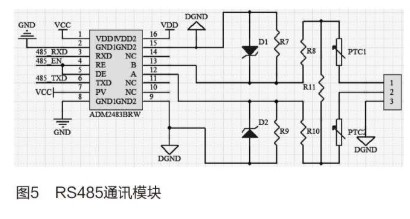
Per garantire che il controller possa realizzare una comunicazione affidabile in tempo reale ad alta-velocità-con la scheda di misurazione e controllo, il design dei due circuiti di comunicazione RS485 del controller si basa sull'ADM2483. ADM2483 è un dispositivo ricetrasmettitore RS485 con isolamento di comunicazione integrato, la massima velocità di comunicazione fino a 500 kbps, per garantire che la velocità di comunicazione e la capacità di resistere alle interferenze con la premessa di evitare l'uso del design di isolamento opto-accoppiatore debbano occupare un'area di layout PCB più ampia. Area di disposizione. Inoltre, l'ADM2483 utilizzato per limitare la progettazione del tasso di oscillazione, il controllo della caduta del tasso di oscillazione della pressione a un livello appropriato, può ridurre l'abbinamento errato dei terminali e dei connettori generati dal BER. Il circuito di interfaccia del modulo di comunicazione adotta il design della limitazione di corrente e tensione, come mostrato nella Figura 5, il regolatore di tensione D1, D2 e i fusibili di autoripristino PTC1 e PTC2 sul circuito di interfaccia per formare una protezione efficace per migliorare l'affidabilità elettrica del modulo di comunicazione 485.
2.2 Progettazione hardware del modulo di misura e controllo
Lo schema a blocchi hardware del modulo di misurazione e controllo è mostrato nella Figura 6, con LPC1758 come nucleo, responsabile dell'acquisizione dei dati operativi del dispositivo, della decodifica degli indirizzi I/O e del controllo I/O; la temperatura, corrente, tensione, umidità, pressione e altri parametri rilevanti del dispositivo attraverso il circuito di acquisizione, e quindi tramite il filtraggio digitale LPC1758, memorizzato nella FLASH; il controller può comunicare con LPC1758 tramite RS485, leggere i parametri richiesti per le operazioni logiche e quindi i comandi di controllo I/O per l'esecuzione di LPC1758 dopo l'operazione; I circuiti I/O includono uscite transistor, uscite relè e quindi il comando di controllo I/O per l'esecuzione LPC1758. Il controller può comunicare con LPC1758 tramite RS485, leggere i parametri richiesti per il funzionamento logico e quindi inviare i comandi di controllo I/O a LPC1758 per l'esecuzione dopo l'operazione. Il circuito I/O include uscita transistor, uscita relè e uscita per applicazioni speciali, come I/O di controllo della valvola di espansione elettronica, I/O di controllo del convertitore di frequenza e così via.
Il circuito di campionamento del filtro utilizza l'ADC MAX11210 a 24 bit a canale singolo- di Maxim, che integra amplificatori buffer di ingresso analogici e di riferimento e fornisce quattro porte GPIO che possono essere utilizzate per controllare uno switch analogico esterno a 16 canali, consentendo a MAX11210 di raccogliere in modo efficiente segnali analogici a 16 canali e ridurre il carico sulle risorse I/O di LPC1758. Lo schema a blocchi del circuito di campionamento è mostrato nella Figura 7. Lo schema a blocchi del circuito di campionamento è mostrato nella Figura 7.
Infine, per garantire la precisione e l'affidabilità del circuito I/O, al circuito hardware viene aggiunto il progetto di rilevamento dello stato I/O. Per il punto di uscita, il circuito di rilevamento dello stato I/O genera il segnale della sequenza di uscita corrispondente dallo stato di uscita e quando il comando del controller per modificare lo stato di uscita viene inviato a LPC1758 ed eseguito, lo stato del punto di uscita viene modificato e LPC1758 confronta il segnale della sequenza di uscita modificata con il comando di uscita emesso dal controller per garantire la precisione dell'uscita; mentre, per il punto di ingresso, produce Quando lo stato di ingresso viene modificato, LPC1758 confronta lo stato di ingresso effettivo con il segnale della sequenza di ingresso per determinare se il circuito di ingresso è in errore.
3. Progettazione del software del sistema di controllo
Per soddisfare l'interfaccia multi-hardware del controller, lo sviluppo di applicazioni di programmi multi-software, il funzionamento di più-file, la personalizzazione del sistema e altri requisiti, il sistema operativo Linux embedded, il programma applicativo principale ha un programma di interfaccia uomo-macchina, un programma di elaborazione dati, un programma soft PLC, come mostrato nella Figura 7. Tra questi, il programma HMI è generato dal software grafico in esecuzione in ambiente Windows attraverso la combinazione di elementi grafici, controlli e macro comandi, che possono essere importati nel controller tramite USB per realizzare l'aggiornamento dell'HMI. Il programma di elaborazione dati è principalmente responsabile della registrazione del controllo industriale delle apparecchiature, del funzionamento PID, del monitoraggio dello stato delle apparecchiature e di altre funzioni. Il programma soft PLC è sviluppato dal software Infoteam OpenPCS dalla Germania, che supporta sei linguaggi IEC, ovvero ST, IL, SFC, FBD, LD e CFC, ed è responsabile del funzionamento logico I/O.
Poiché il modulo di misurazione e controllo non necessita di troppe applicazioni e interfacce grafiche, viene scelto uC/OS-II, che è molto più piccolo rispetto all'organizzazione del sistema operativo embedded Linux. il sistema è-ricco di funzionalità e copre funzioni quali la pianificazione delle attività, la gestione delle attività, la gestione del tempo, la gestione della memoria e la comunicazione e sincronizzazione tra attività-[6]. Le applicazioni principali sono il programma di acquisizione dati, il programma di rilevamento I/O e il programma di controllo I/O. L'intero flusso di controllo I/O è mostrato nella Figura 9. Se è presente un allarme di errore del circuito I/O, l'utente può scegliere di spegnere e riavviare il dispositivo o richiedere supporto tecnico.
4 Conclusione
Il sistema di controllo integrato delle apparecchiature per test ambientali progettato in questo documento, il suo controller e il modulo di misurazione e controllo presentano i vantaggi di basso costo, alta integrazione, alta precisione, espandibilità e così via, che possono migliorare in una certa misura le caratteristiche delle apparecchiature per test ambientali come lotti di piccole dimensioni e molte varietà di effetti negativi sulla progettazione e produzione. E sfruttando appieno i vantaggi della produzione della nostra azienda di apparecchiature per test ambientali, possiamo migliorare continuamente l'affidabilità della progettazione del sistema di controllo attraverso i test ambientali. Il sistema di controllo è ora utilizzato nella nostra serie standardizzata di apparecchiature ambientali, la precisione e la stabilità del controllo hanno raggiunto il livello avanzato domestico e la configurazione hardware è ricca, con una buona capacità di espansione.