


Introduzione
I sistemi di automazione industriale stanno attraversando una rivoluzione per ridurre la latenza e i tempi di inattività. Questo impegno, noto come Industria 4.0, integrerà una maggiore intelligenza in tutte le fabbriche-da pannelli HMI e controller a moduli di comunicazione, attuatori e sensori.
Questa rivoluzione è parallela alla rivoluzione delle reti, in cui l’intelligenza si è estesa dai router core alle reti metropolitane, all’edge e fino all’ultimo miglio. Distribuendo l'intelligenza di elaborazione all'edge (tramite sensori e moduli di comunicazione), le decisioni di routine possono essere prese più rapidamente senza coinvolgere il processore principale (situato nel PLC). Questa intelligenza aggiuntiva deve operare nello stesso spazio o in uno spazio ridotto in fabbrica, richiedendo una maggiore funzionalità in fattori di forma più piccoli.
Questo ridimensionamento delle dimensioni del PCB evidenzia le sfide della gestione termica. Opzioni come i dissipatori di calore sono escluse a causa dei vincoli di spazio sulla scheda premium. Non è possibile utilizzare ventilatori ad aria forzata-, poiché gli involucri sigillati impediscono l'ingresso di polvere e contaminanti. Di conseguenza, le soluzioni di alimentazione devono essere altamente efficienti fornendo allo stesso tempo una potenza maggiore e occupando un ingombro ridotto. In questa soluzione di progettazione di alimentatori, affronteremo questi requisiti esaminando le opzioni disponibili per gli alimentatori da 20 W-30 W, confrontando le prestazioni e determinando la soluzione ottimale.
Affrontare il consumo energetico
Le applicazioni industriali presentano una tensione nominale del bus CC di 24 V, radicata nei relè analogici preesistenti e che rimane lo standard industriale de facto. Tuttavia, per le apparecchiature non-critiche, la tensione operativa massima prevista nelle applicazioni industriali è pari a 36 V-40 V. I dispositivi critici, come controller, attuatori e moduli di sicurezza, devono supportare 60 V (standard IEC61131-2, 60664-1 e 61508 SIL). Le tensioni di uscita comuni sono 3,3 V e 5 V, con correnti che vanno da 10 mA nei piccoli sensori a decine di ampere nelle applicazioni di controllo del movimento, CNC e PLC. La scelta ovvia è quindi chiara.
Applicazioni di controllo: un regolatore di tensione buck (step-down).
Pannello HMI: pannello di visualizzazione dell'interfaccia uomo-macchina, che in genere incorpora pulsanti di controllo dell'azionamento, controller logici programmabili (PLC), sistemi di controllo distribuito (DCS), controllo numerico computerizzato (CNC)
Moduli di comunicazione: moduli I/O digitali e analogici che utilizzano standard come linee seriali, controller, DeviceNet, Profibus, SercosIII, I/O Link, Ethernet, ecc.
Attuatori: motori, azionamenti, controllo del movimento, robotica. Sensori: sensori di pressione, temperatura, prossimità, ottici e vari altri.
L'architettura buck più comune è il convertitore buck asincrono, poiché i produttori di semiconduttori trovano semplice progettare regolatori buck asincroni per applicazioni ad alta-tensione. In questa configurazione, il diodo raddrizzatore low-side è esterno al circuito integrato.
Per un ingresso da 24 V e un'uscita da 5 V, il convertitore buck funziona con un ciclo di lavoro di circa il 20%. Ciò significa che il transistor high-side interno (T nella Figura 1) conduce solo il 20% del tempo. Il diodo raddrizzatore esterno (D) conduce il restante 80% del tempo, rappresentando la maggior parte della dissipazione di potenza.
Ad esempio, con un carico di 4 A, un diodo raddrizzatore Schottky come il B560C presenta una caduta di tensione di circa 0,64 V. Pertanto, con un ciclo di lavoro dell'80%, la perdita di conduzione (la perdita primaria a pieno carico) si avvicina a (0,64 V) × (4 A) × (0,80)=2W.
D'altra parte, se utilizziamo un'architettura sincrona (Figura 2), il diodo viene sostituito da un MOSFET low-side che funge da raddrizzatore sincrono. Possiamo bilanciare la caduta di 0,64 V sul diodo con la caduta sulla resistenza di drain-della sorgente del transistor MOSFET, R_(ds) (acceso).
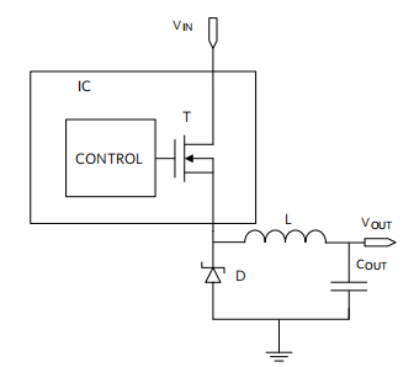 Figura 1. Convertitore buck asincrono
Nel nostro esempio, il MOSFET RJK0651DPB presenta un Rds(on) di soli 11 mΩ, con una dimensione del contenitore simile a un raddrizzatore Schottky. Ciò si traduce in una corrispondente caduta di tensione di soli (11 mΩ) × (4 A)=44 mV e una perdita di potenza di soli (0,044 V) × (4 A) × (0,80)=141 mW.
La perdita di potenza del MOSFET è circa 14 volte inferiore alla perdita di potenza dello Schottky a pieno carico! Chiaramente, l’approccio logico per ridurre al minimo il consumo energetico è quello di impiegare il raddrizzamento sincrono.
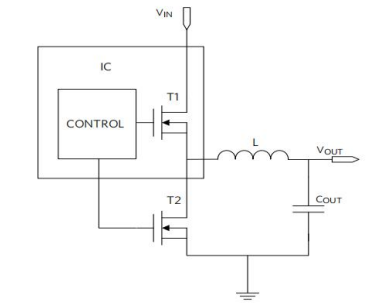 Figura 2. Convertitore buck sincrono
Per ridurre al minimo le dimensioni complessive del circuito di alimentazione, i nuovi circuiti integrati di rettifica sincrona dovrebbero incorporare una compensazione interna per qualsiasi frequenza e tensione di uscita senza richiedere un condensatore di uscita di grandi dimensioni. Dovrebbero anche funzionare ad alte frequenze per consentire l'uso di induttori e condensatori più piccoli.
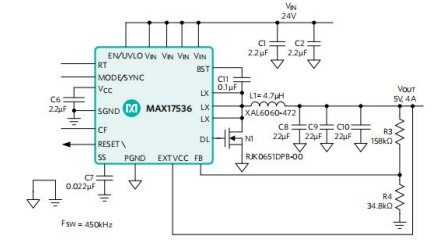 Figura 3. Circuito applicativo tipico per il convertitore buck con raddrizzatore sincrono MAX17536 24VIN/5VOUT, 4A
Il MAX17536 e una soluzione asincrona basata sulle specifiche pubblicate sono mostrati nella Figura 4. Per entrambi i dispositivi, le condizioni di test erano 24 V in ingresso e 5 V, 4 A in uscita. Come previsto, la soluzione sincrona di Maxim ha dimostrato una maggiore efficienza nell'intero intervallo di corrente di carico. A pieno carico (4 A), la soluzione sincrona di Maxim ha raggiunto un'efficienza superiore al 92%, mentre il dispositivo asincrono ha raggiunto solo il 86% circa, con una differenza di efficienza superiore al 6%.
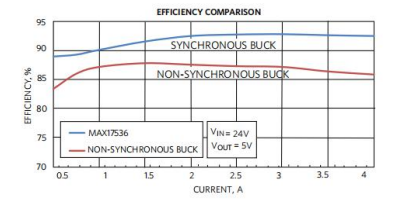 Figura 4. Efficienza dei convertitori buck sincroni e asincroni
Conclusione
Quando si affrontano le sfide del consumo energetico nelle applicazioni industriali, MAX17536 presenta una soluzione di rettifica sincrona per tensioni di ingresso elevate. Questo approccio sincrono dimostra un significativo vantaggio in termini di efficienza, alleviando i problemi di dissipazione di potenza.