


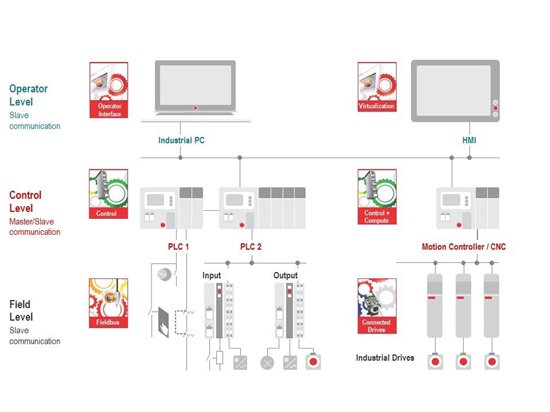
I sistemi di automazione di fabbrica per l'Industria 4.0 comprendono in genere tre livelli di apparecchiature per consentire la comunicazione e il controllo in tempo reale-:
A livello di campo, i moduli I/O, gli attuatori e gli azionamenti gestiscono le operazioni fisiche all'interno della fabbrica;
A livello di controllo, i controllori logici programmabili (PLC) o i sistemi di controllo numerico computerizzato (CNC) sono responsabili della raccolta di informazioni dal livello di campo e dell'invio di comandi al campo.
A livello di operatore, i dispositivi di interfaccia uomo-macchina (HMI) comunicano con gli operatori, che possono impartire simultaneamente comandi.
Ogni livello richiede soluzioni hardware e software ottimizzate per affrontare le sfide di progettazione uniche. Tra queste, le sfide a livello di controllo sono particolarmente difficili da risolvere.
Poiché il numero di nodi supportati da un singolo controller continua ad aumentare, i progettisti di dispositivi a livello di controllo- devono affrontare sfide specifiche che vanno oltre le comuni preoccupazioni di progettazione dell'automazione industriale, come il consumo energetico, la durata prolungata dell'alimentatore e i requisiti di affidabilità. Supportare più nodi significa che sono necessari meno controller nell'intera soluzione dell'impianto, creando una soluzione di automazione più-efficace in termini di costi. In alternativa, questi nodi aggiuntivi possono essere distribuiti in tutto l’impianto per raggiungere livelli più elevati di automazione. Tuttavia, man mano che il numero di nodi supportati aumenta, le prestazioni del processore devono scalare di conseguenza mantenendo un consumo energetico sufficientemente basso per evitare di aumentare le dimensioni del pacchetto. Inoltre, la maggior parte dei PLC sono progettati senza ventole, rendendo la dissipazione di potenza una considerazione critica della progettazione.
Poiché PLC e CNC controllano simultaneamente numerosi nodi o funzioni all'interno di una fabbrica, la natura-in tempo reale delle loro operazioni è fondamentale. Affinché una soluzione raggiunga tempistiche precise, sono essenziali due componenti: un sistema operativo in tempo reale (RTOS) e periferiche flessibili e sensibili al tempo per la comunicazione industriale. L'RTOS viene utilizzato in questi dispositivi per gestire il processo decisionale-e controllare la latenza, garantendo la conformità con i requisiti temporali critici. Gli RTOS commerciali sono ampiamente adottati da anni nel controllo industriale, mentre l'interesse per le soluzioni RT Linux® continua a crescere. Queste soluzioni offrono la sensibilità al tempo e le capacità decisionali necessarie per le applicazioni di automazione industriale sfruttando al tempo stesso tutti i vantaggi della vasta comunità open source Linux.
Per la parte periferica di comunicazione delle soluzioni in tempo reale-, il requisito principale è supportare i protocolli di bus di campo industriali attraverso un metodo che raggiunga bassa latenza e tempi di ciclo del protocollo brevi, anche aumentando il numero di nodi. Ciò diventa una sfida più complessa quando è necessario supportare più standard di bus di campo all'interno di un unico progetto. Il supporto multi-protocollo è essenziale per garantire che i prodotti finali siano compatibili con più standard-come EtherCAT, PROFINET ed Ethernet/IP-che potrebbero già essere implementati all'interno di una fabbrica. Ottenere il supporto multi-protocollo tramite hardware (ASIC) è complesso, poiché ciascun protocollo può richiedere il proprio ASIC dedicato, rendendo necessari progetti di schede distinti per ogni bus di campo supportato. Un approccio programmabile semplifica questa sfida. In questi approcci, le modifiche al protocollo del bus di campo possono essere implementate solo tramite aggiornamenti software o firmware.
Per facilitare in modo efficiente questa soluzione di comunicazione in tempo reale-, i controller richiedono interfacce periferiche estese. Questo perché devono comunicare su più livelli: con le reti di bus di campo all'interno della fabbrica, i backplane che collegano I/O, attuatori, azionamenti o altri controller e i server che eseguono la diagnostica di fabbrica tramite protocolli di acquisizione dati come OPC UA. Tutto ciò richiede un gran numero di interfacce periferiche, in particolare interfacce Ethernet. Inoltre, è necessaria una soluzione di comunicazione flessibile e programmabile.
Il kit di sviluppo industriale (IDK) TMDXIDK5728 per il processore Sitara™ AM572x è ora disponibile per la valutazione di soluzioni di automazione di fabbrica a livello di controllo-. Il processore dual-core ARM® Cortex®-A15 AM572x è ideale per applicazioni industriali grazie al supporto di intervalli di temperatura industriali, una durata estesa fino a 100.000 ore, supporto software in tempo reale-e numerose periferiche-tra cui dual PRU-ICSS (Processor Real-Time Unit-Industrial Communication Sottosistema) per le comunicazioni industriali programmabili. TMDXIDK5728 fornisce quattro porte Ethernet, di cui due potenzialmente provenienti da uno switch Gigabit e le altre due potenzialmente provenienti dal PRU-ICSS (configurazione predefinita) oppure tutte e quattro le porte provenienti dal PRU-ICSS. TMDXIDK5728 consente la valutazione delle soluzioni più recenti di TI per protocolli bus di campo industriali basati su AM57x, fornite tramite PRU-ICSS-INDUSTRIAL-SW all'interno del Processor-SDK-RTOS. Inoltre, TMDXIDK5728 può eseguire il pacchetto software Processor-SDK-Linux-RT, che fornisce una patch RT Preempt ottimizzata per il kernel Linux principale di TI per consentire lo sviluppo di applicazioni di automazione industriale-in tempo reale.