


Il robot industriale è un insieme di macchinari, elettronica, controllo, computer, sensori, intelligenza artificiale e altre tecnologie avanzate multidisciplinari in una delle moderne industrie manifatturiere nelle importanti apparecchiature di automazione. La robotica, la tecnologia CNC e la tecnologia PLC sono note come le tre principali tecnologie di supporto per l'automazione industriale. La tecnologia robotica e i suoi prodotti si stanno sviluppando molto rapidamente e sono diventati strumenti di automazione per sistemi di produzione flessibili (FMS), automazione di fabbrica (FA), sistemi di produzione integrati computerizzati (CIMS), nonché una parte importante della fabbrica intelligente dell’industria 4.0.
1. Composizione del sistema robotico industriale e indicatori di prestazione
1) Composizione del sistema robotico industriale
Un robot industriale è un manipolatore multi-articolato o un dispositivo macchina a più-gradi-di-libertà orientato al campo industriale, che può eseguire il lavoro automaticamente ed è un tipo di macchina che fa affidamento sulla propria potenza e capacità di controllo per realizzare varie funzioni. Può accettare il comando umano o funzionare secondo un programma pre-programmato, i moderni robot industriali possono anche basarsi sulla tecnologia dell'intelligenza artificiale per sviluppare il principio dell'azione del programma. Un tipico robot industriale è mostrato nella Figura 1. I robot industriali possono essere suddivisi in tre generazioni a seconda del livello di sviluppo tecnologico: la prima generazione di robot riproduttivi dimostrativi, la seconda generazione di robot percettivi e la terza generazione di robot intelligenti.
La prima generazione di robot industriali è composta da tre parti principali in termini di struttura esterna: l'operatore (o corpo del robot), il controller e il dimostratore. La seconda e la terza generazione di robot industriali comprendono anche il sistema di percezione e il sistema di analisi e decisione-, realizzati rispettivamente da sensori e software.
(1) Operatore:Il corpo principale della macchina utilizzato per svolgere varie attività operative, che contiene principalmente un braccio robotico, un'unità di azionamento, un'unità di trasmissione e sensori interni.
(2) Controllore:È il dispositivo per controllare il corpo del robot per completare determinate azioni secondo le istruzioni e le informazioni dei sensori, che è la parte fondamentale per determinare la funzione e le prestazioni del robot, e anche la parte di aggiornamento e sviluppo più veloce del robot industriale.
(3) Insegnante:È l'interfaccia di interazione uomo{0}}macchina del robot, attraverso la quale l'operatore può programmare il robot o manipolarlo manualmente per farlo muovere.
I robot industriali sono funzionalmente composti da 3 parti principali e 6 sottosistemi. 3 le parti principali sono parte meccanica, parte di controllo e parte di rilevamento. 6 i sottosistemi sono sistema di azionamento, sistema di struttura meccanica, sistema di interazione uomo-macchina, sistema di controllo, sistema di rilevamento e sistema di interazione robot-ambiente.
2) Indice di prestazione dei robot industriali
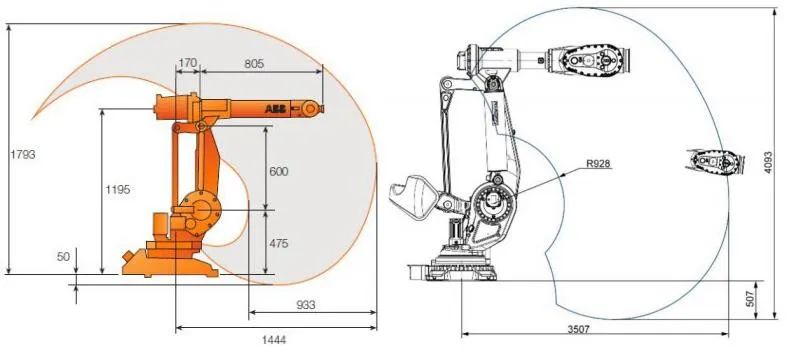
L'indice di prestazione dei robot industriali è costituito dai dati tecnici forniti dal produttore del robot al momento della consegna del prodotto, che riflettono l'ambito di applicazione e le prestazioni lavorative del robot, che è necessario considerare quando si seleziona un robot. Sebbene i dati tecnici forniti dal produttore del robot non siano esattamente gli stessi, la struttura dei robot industriali, le applicazioni e le esigenze degli utenti non sono le stesse, ma i suoi principali indicatori di prestazione sono generalmente: gradi di libertà, precisione di lavoro, campo di lavoro, carico nominale, velocità massima di lavoro.
È importante notare che un robot può presentare singolarità all'interno del suo raggio d'azione. Le singolarità sono punti in cui i giunti perdono gradi di libertà in determinate direzioni a causa di vincoli nella struttura del robot. Le singolarità si trovano solitamente ai bordi dello spazio di lavoro e, quando le singolarità sono raggruppate insieme, vengono chiamate "vuoti". Quando il robot si muove vicino ad una singolarità, l'assetto dei giunti cambia drasticamente a causa della graduale perdita di gradi di libertà, che si traduce in un grande carico sul sistema di azionamento e in un sovraccarico. Pertanto, per i robot con singolarità, il loro raggio d'azione richiede anche la rimozione di singolarità e cavità.
2. Controllo di robot industriali
1) Caratteristiche e requisiti del controllo dei robot industriali
I movimenti dei giunti della maggior parte dei robot industriali sono indipendenti gli uni dagli altri ed è necessaria la coordinazione di più giunti per ottenere la precisione di posizionamento dell'effettore finale- del robot. Pertanto, il sistema di controllo del robot industriale è più complesso di un normale sistema di controllo e presenta le seguenti caratteristiche:
(1) È essenzialmente un sistema non lineare.
(2) È un sistema di controllo multivariabile composto da più giunti e vi è accoppiamento tra i giunti.
(3) È un sistema-variabile nel tempo i cui parametri dinamici cambiano con il cambiamento della posizione del movimento articolare.
(4) È necessario misurare e analizzare le condizioni ambientali e le istruzioni di controllo e selezionare automaticamente la migliore legge di controllo.
(5) Ha un'elevata precisione di posizionamento ripetibile e una buona rigidità del sistema.
(6) Non è consentito il superamento della posizione, altrimenti potrebbe verificarsi una collisione e la risposta dinamica dovrebbe essere rapida.
Considerando che il controllo dei robot industriali ha le caratteristiche di cui sopra, quando si progetta il sistema di controllo dei robot industriali devono essere soddisfatti i seguenti requisiti di base:
(1) Controllo coordinato del movimento multi-asse per produrre la traiettoria di lavoro richiesta.
(2) Elevata precisione di posizionamento, ampio intervallo di velocità.
(3) Il tasso differenziale statico del sistema dovrebbe essere piccolo, ovvero il sistema deve avere una buona rigidità.
(4) Posizione senza overshoot, risposta dinamica rapida.
(5) È richiesto il controllo dell'accelerazione e della decelerazione.
(6) Il coefficiente di errore di velocità di ciascun giunto dovrebbe essere il più coerente possibile.
(7) Dal punto di vista operativo, il sistema di controllo deve avere una buona interfaccia uomo-macchina e ridurre al minimo i requisiti dell'operatore.
(8) Dal punto di vista del costo del sistema, è necessario ridurre il più possibile il costo dell'hardware del sistema e utilizzare maggiormente metodi servo software per migliorare le prestazioni del sistema di controllo.
2) modalità di controllo del robot industriale
Dalle caratteristiche di controllo e dai requisiti di controllo dei robot industriali, la realizzazione del controllo dei robot industriali coinvolge una serie di elementi, che sono principalmente suddivisi nel controllo dello strato inferiore del robot e nel controllo dello strato superiore. Tra questi, il controllo dello strato inferiore comprende il corpo del robot (cioè la parte meccanica), la parte del circuito di azionamento, la parte del sensore e la strategia di controllo (ad esempio, il controllo PID). Il controllo del livello superiore comprende l'analisi del movimento del robot, la pianificazione del percorso e la parte software del robot [4]. Secondo diversi metodi di categorizzazione, il controllo del robot può essere classificato in diversi modi. A seconda dell'oggetto controllato, è possibile suddividerlo in controllo di posizione, controllo di velocità, controllo di forza, controllo di coppia, controllo ibrido forza/posizione, ecc. Questi sono principalmente il controllo dello strato inferiore e ora vengono spiegati i principali metodi di controllo.
(1) controllo della posizione del robot industriale:lo scopo è fare in modo che i giunti del robot realizzino il movimento pre-pianificato e, infine, garantire che l'effettore finale del robot industriale- funzioni lungo la traiettoria predeterminata, solitamente utilizzando un servosistema CA o un servosistema CC per raggiungerlo.
(2) Controllo della manodopera (coppia) delle macchine industriali:la necessità di analizzare l'effettore finale-del robot e l'ambiente in cui si trovano i vincoli e, in base ai vincoli, sviluppare strategie di controllo. Inoltre, è necessario installare un sensore di forza all'estremità del robot per rilevare la forza di contatto tra il robot e l'ambiente. Il sistema di controllo elabora queste informazioni sulla forza secondo la-strategia di controllo prestabilita, quindi controlla il robot per eseguire operazioni nell'ambiente incerto che sono compatibili con quell'ambiente, in modo che il robot possa completare attività operative complesse.
(3) Controllo della velocità del robot industriale:solitamente realizzato contemporaneamente al controllo di posizione. Ad esempio, nel caso della modalità di controllo continuo della traiettoria, i robot industriali devono controllare la velocità delle parti mobili e implementare l'accelerazione e la decelerazione secondo istruzioni predeterminate, al fine di soddisfare i requisiti di movimento fluido e posizionamento accurato. Poiché il robot industriale è una sorta di condizione di lavoro (o carico di viaggio) variabile, i macchinari con carichi di inerzia di grande movimento, per affrontare la contraddizione tra veloce e fluido, devono controllare l'accelerazione e la decelerazione iniziale prima di arrestare le due sezioni di movimento di transizione. E nell'intero processo di movimento, di solito è necessario il controllo della velocità.
3) Controllo intelligente di robot industriali
Il metodo di controllo intelligente dei robot industriali si riferisce principalmente al funzionamento in condizioni incerte o sconosciute, il robot deve ottenere informazioni sull'ambiente circostante attraverso sensori, prendere decisioni in base alla propria base di conoscenza interna e quindi controllare i vari attuatori per completare autonomamente il compito assegnato, che appartiene al livello superiore di controllo del robot. Se viene utilizzata la tecnologia di controllo intelligente, il robot avrà una forte adattabilità ambientale e capacità di auto-apprendimento. I metodi di controllo intelligente sono strettamente correlati allo sviluppo dell'intelligenza artificiale come reti neurali artificiali, algoritmi fuzzy, algoritmi genetici, sistemi esperti e così via. L'applicazione degli algoritmi di rete neurale nei robot mobili viene utilizzata come esempio per illustrare la combinazione di controllo intelligente e robot industriali.
Prendendo come esempio il robot mobile mostrato in figura, la telecamera viene installata sulla parte superiore del robot mobile per ottenere l'immagine tridimensionale dell'ostacolo. Un set di sensori a ultrasuoni è montato davanti al robot mobile (direttamente sotto la telecamera) per ottenere informazioni sulla distanza tra l'ostacolo e il robot mobile.
La fusione delle informazioni dei sensori visivi e ultrasonici viene effettuata utilizzando metodi di rete neurale e trasmessa al livello successivo per riconoscere il tipo di ostacolo, consentendo al robot mobile di evitare ostacoli quando cammina in un ambiente incerto e migliorando la sua capacità di navigazione. I passaggi principali che consentono ai robot industriali di utilizzare informazioni intelligenti per un processo decisionale integrato ed evitare ostacoli sono i seguenti:
(1) Mentre il robot è in movimento, il sistema di rilevamento effettua il rilevamento ambientale a brevi intervalli per determinare se il robot mobile deve rallentare e se deve prelevare campioni dalla telecamera CCD in base alle informazioni sulla distanza dell'ostacolo ottenute dal sensore a ultrasuoni.
(2) Quando la distanza dell'ostacolo dal robot mobile è media come rilevato dal sistema di rilevamento, la velocità del robot viene ridotta; quando la distanza dell'ostacolo dal robot mobile è ravvicinata, la telecamera CCD acquisisce un'immagine bi-dell'ostacolo in questione e vengono estratte le coordinate dei suoi bordi sinistro e destro.
(3) Le informazioni sull'ostacolo ottenute dal sensore a ultrasuoni e dalla telecamera CCD vengono raggruppate, preelaborate e inviate al controller della rete neurale BP per la fusione.
(4) Il controller della rete neurale BP, che è stato pre-appreso con la conoscenza dell'evitamento degli ostacoli, prende la corrispondente decisione di evitare gli ostacoli in base alle informazioni raccolte dai multi-sensori esterni ed evita gli ostacoli.
Riferimenti
[1]Zhu Hongqian. Tecnologia dei robot industriali [M]. Pechino: Machinery Industry Press, 2019. [2] Chen Wanmi. Tecnologia di controllo robot [M]. Pechino: Machinery Industry Press, 2017. [3] Guo Tongying, An Dong. La robotica e il suo controllo intelligente [M]. Pechino: Stampa delle poste popolari e delle telecomunicazioni, 2014. [4] Zhang Xianmin. La robotica e le sue applicazioni [M]. Pechino: Machinery Industry Press, 2017. [5] Zhang Xinxing. Fondamenti di applicazione dei robot industriali [M]. Pechino: Beijing Institute of Technology Press, 2017.