


Questo articolo affronta le sfide comuni affrontate dai progettisti nel campo dell'automazione industriale durante lo sviluppo di interfacce di rilevamento della posizione per il controllo dei motori-nello specifico, rilevando la posizione in applicazioni che richiedono velocità più elevate e dimensioni più piccole. L'utilizzo delle informazioni acquisite dagli encoder per misurare con precisione la posizione del motore è fondamentale per il corretto funzionamento dell'automazione e dei macchinari. I convertitori analogici/digitali (ADC) a campionamento sincrono a doppio canale,-veloci e ad alta-canale sono componenti essenziali di tali sistemi.
Introduzione
Informazioni precise sulla rotazione del motore, quali posizione, velocità e direzione, sono essenziali per produrre azionamenti e controller precisi per applicazioni emergenti, come le macchine di assemblaggio che montano micro-componenti su aree PCB con spazio limitato. Recentemente, il controllo motorio ha iniziato a miniaturizzare, consentendo nuove applicazioni di robotica chirurgica nel settore sanitario e nuove applicazioni di droni nel settore aerospaziale e della difesa. Anche i controller di motori più piccoli stanno guidando nuove applicazioni nell'assemblaggio industriale e commerciale. Per i progettisti, la sfida sta nel soddisfare i requisiti di alta-precisione dei sensori di feedback di posizione nelle applicazioni ad alta-velocità, integrando al tempo stesso tutti i componenti all'interno di uno spazio limitato sul PCB per l'installazione all'interno di pacchetti miniaturizzati, come i bracci robotici.
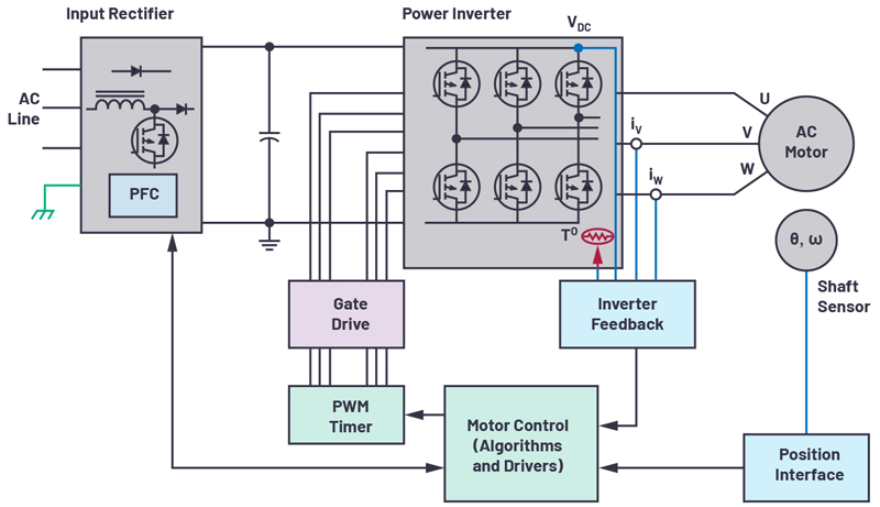 Figura 1. Sistema di feedback del controllo motore-a circuito chiuso
Controllo motorio
Il circuito di controllo del motore (come mostrato nella Figura 1) è costituito principalmente da un motore, un controller e un'interfaccia di feedback della posizione. Il motore fa ruotare l'albero, guidando il braccio robotico a muoversi di conseguenza. Il controller del motore gestisce quando il motore applica la forza, quando si ferma o quando continua a ruotare. L'interfaccia di posizione all'interno del circuito fornisce al controller informazioni su velocità e posizione. Per le macchine di assemblaggio che gestiscono PCB miniaturizzati a montaggio superficiale-, questi dati sono fondamentali per il corretto funzionamento. Tutte queste applicazioni richiedono una misurazione accurata della posizione di oggetti rotanti.
I sensori di posizione devono possedere una risoluzione estremamente elevata per rilevare con precisione la posizione dell'albero motore, raccogliere i micro-componenti corrispondenti e posizionarli nelle posizioni corrette sulla scheda. Inoltre, velocità del motore più elevate richiedono una maggiore larghezza di banda del loop e una latenza inferiore.
Sistemi di feedback di posizione
Nelle applicazioni-di fascia bassa, il rilevamento della posizione può essere implementato utilizzando sensori e comparatori incrementali. Tuttavia, le applicazioni-di fascia alta richiedono catene di segnali più complesse. Questi sistemi di feedback incorporano sensori di posizione seguiti da un condizionamento del segnale front-end analogico, un ADC e un driver ADC. I dati passano attraverso questi componenti prima di entrare nel dominio digitale. Il sensore di posizione più preciso è l'encoder ottico. Un codificatore ottico è costituito da una sorgente luminosa a LED, un disco contrassegnato fissato all'albero del motore e un fotorilevatore. Il disco presenta aree mascherate opache e trasparenti che bloccano o lasciano passare la luce. Il fotorilevatore rileva questi segnali luminosi, convertendo gli impulsi luminosi on/off in segnali elettronici.
Mentre il disco ruota, il fotorilevatore (sincronizzato con il modello del disco) genera piccoli segnali seno e coseno (a livello mV o µV). Questa configurazione è tipica degli encoder ottici di posizione assoluta. Questi segnali entrano nei circuiti di condizionamento del segnale analogico (solitamente costituiti da amplificatori discreti o PGA analogici per ottenere segnali fino a 1 V di picco da -a-intervallo di picco), in genere per far corrispondere l'intervallo di tensione di ingresso dell'ADC alla gamma dinamica massima. Ciascun segnale seno e coseno amplificato viene quindi catturato dall'amplificatore di pilotaggio di un ADC a campionamento sincrono.
Ciascun canale dell'ADC deve supportare il campionamento sincrono per acquisire simultaneamente i punti dati seno e coseno, poiché questi punti combinati forniscono le informazioni sulla posizione dell'asse. I risultati della conversione ADC vengono inviati a un ASIC o un microcontrollore. Il controller del motore interroga la posizione dell'encoder durante ciascun ciclo PWM e utilizza questi dati per azionare il motore in base ai comandi ricevuti. In passato, per integrarsi in uno spazio limitato sulla scheda, i progettisti di sistemi dovevano sacrificare la velocità dell'ADC o il numero di canali.
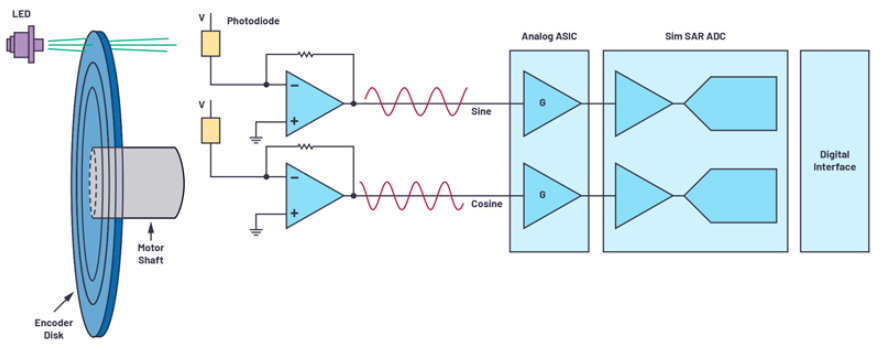 Figura 2. Sistema di feedback della posizione
Ottimizza il feedback sulla posizione
Con il continuo progresso della tecnologia, le applicazioni di controllo motore che richiedono il rilevamento della posizione ad alta-precisione sono in costante innovazione. La risoluzione dei codificatori ottici può essere determinata dal numero di slot finemente fotolitografati sul disco, che tipicamente vanno da centinaia a migliaia. Inviando questi segnali seno e coseno ad ADC ad alta-velocità e-prestazioni, è possibile creare encoder con una risoluzione più elevata senza richiedere modifiche al sistema del disco dell'encoder. Ad esempio, campionando i segnali seno e coseno dell'encoder a una velocità inferiore si acquisisce solo un numero limitato di valori del segnale, come illustrato nella Figura 3; questo limita la precisione della capacità di posizione. Nella Figura 3, il campionamento a una velocità maggiore con l'ADC consente l'acquisizione di valori di segnale più dettagliati, consentendo una determinazione della posizione più precisa. La frequenza di campionamento ad alta velocità dell'ADC supporta il sovracampionamento, migliorando ulteriormente le prestazioni del rumore ed eliminando alcuni requisiti di post-elaborazione digitale. Allo stesso tempo, la velocità dei dati in uscita dell'ADC può essere ridotta, il che significa che supporta segnali di frequenza seriale più lenti, semplificando così l'interfaccia digitale. I sistemi di feedback della posizione del motore sono montati sul gruppo motore, che in alcune applicazioni può essere estremamente compatto. Pertanto, le dimensioni sono fondamentali per adattare il modulo encoder all'area limitata disponibile della PCB. L'integrazione di più componenti di canale all'interno di un unico pacchetto miniaturizzato offre un notevole risparmio di spazio.
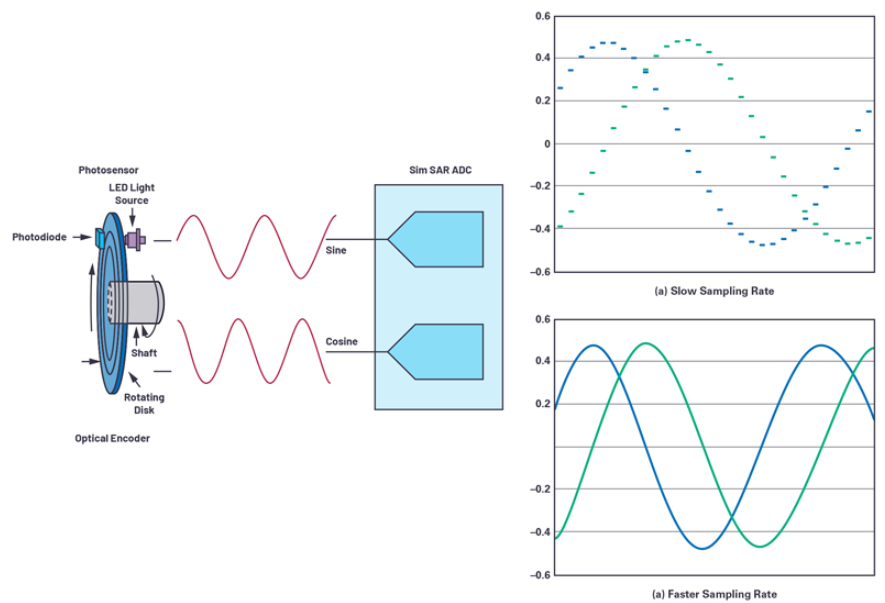 Figura 3. Frequenza di campionamento
Esempio di progettazione del feedback di posizione dell'encoder ottico
La Figura 4 illustra un esempio di soluzione ottimizzata adatta per sistemi di feedback di posizione con encoder ottici. Questo circuito si interfaccia facilmente con encoder ottici di tipo assoluto-, quindi cattura facilmente i segnali seno e coseno differenziali dall'encoder. L'amplificatore front- ADA4940-2 è un amplificatore completamente differenziale a doppio-canale, a basso-rumore e utilizzato per pilotare l'AD7380. Quest'ultimo è un ADC SAR con campionamento sincrono da 4 MSPS a doppio-canale, 16-bit, completamente differenziale, alloggiato in un package LFCSP compatto da 3 mm x 3 mm. La sorgente di tensione di riferimento da 2,5 V on-chip consente di implementare questo circuito con un numero minimo di componenti. Il VCC e il VDRIVE dell'ADC, insieme ai binari di alimentazione del driver dell'amplificatore, possono essere alimentati da regolatori LDO come LT3023 e LT3032. Quando questi progetti di riferimento sono interconnessi (ad esempio, utilizzando un encoder ottico da 1024-slot che genera 1024 cicli seno e coseno per giro del disco dell'encoder), AD7380 a 16 bit campiona ciascuno slot dell'encoder su 216 codici, aumentando la risoluzione complessiva dell'encoder a 26 bit. La velocità di throughput di 4 MSPS garantisce l'acquisizione di informazioni dettagliate sui cicli seno e coseno insieme ai dati di posizione dell'encoder più recenti. Questo throughput elevato consente l'implementazione del sovracampionamento su chip, riducendo il ritardo temporale quando l'ASIC digitale o il microcontrollore invia al motore un feedback preciso della posizione dell'encoder. Un altro vantaggio del sovracampionamento su chip dell'AD7380 è la possibilità di aggiungere ulteriori 2 bit di risoluzione, che possono essere combinati con la funzionalità di miglioramento della risoluzione su chip. Questo miglioramento della risoluzione migliora ulteriormente la precisione, raggiungendo fino a 28 bit. La nota applicativa AN-2003 fornisce informazioni dettagliate sulle capacità di sovracampionamento e di miglioramento della risoluzione di AD7380.
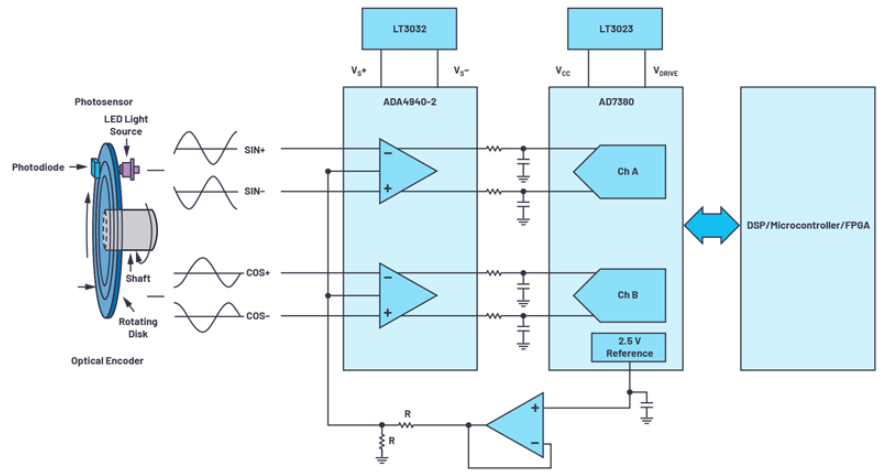 Figura 4. Progettazione ottimizzata del sistema di feedback
Conclusione
I sistemi di controllo del motore richiedono maggiore precisione, velocità più elevate e maggiore miniaturizzazione. Gli encoder ottici fungono da dispositivi di rilevamento della posizione del motore. Pertanto, la catena del segnale dell'encoder ottico deve garantire un'elevata precisione durante la misurazione della posizione del motore. Gli ADC ad alta-velocità e-throughput elevato acquisiscono con precisione le informazioni e trasmettono i dati sulla posizione del motore al controller. La velocità, la densità e le prestazioni dell'AD7380 soddisfano i requisiti del settore consentendo al contempo una maggiore precisione nei sistemi di feedback della posizione e ottimizzando l'implementazione del sistema.
Autore
Jonathan Colao