


I motori DC senza spazzole (BLDC) sono parte integrante degli impianti di produzione industriale e vengono utilizzati in applicazioni di servoazionamento, attuazione, posizionamento e a velocità variabile. In queste applicazioni, il controllo preciso del movimento e il funzionamento stabile sono fondamentali. Poiché i BLDC funzionano secondo il principio di un campo magnetico in movimento per generare la coppia del motore, la principale sfida di controllo quando si progetta un sistema BLDC industriale è misurare accuratamente la coppia e la velocità del motore.
Per acquisire la coppia di un motore BLDC, due delle tre correnti di fase indotte devono essere misurate simultaneamente utilizzando un convertitore analogico-a-digitale (ADC) a campionamento sincrono multicanale. Un microcontrollore con gli opportuni algoritmi calcola la terza corrente di fase istantanea. Questo processo fornisce una registrazione accurata e istantanea delle condizioni del motore, che rappresenta un passaggio fondamentale nello sviluppo di un sistema di controllo della coppia del motore robusto ed estremamente accurato.
Questo documento discuterà brevemente le problematiche associate al raggiungimento di un controllo accurato della coppia, incluso un metodo-economico per realizzare il resistore di shunt richiesto. Verrà quindi presentato l'amplificatore differenziale di precisione AD8479 di Analog Devices e l'ADC a registro-ad approssimazione successiva-ad approssimazione successiva-a doppio canale e AD7380 (SAR-ADC) e verrà mostrato come possono essere utilizzati per ottenere misurazioni di fase accurate per una progettazione affidabile del sistema.
Principio di funzionamento del motore BLDC
I motori BLDC sono motori sincroni a magneti permanenti con una forma d'onda di forza controelettromotrice (EMF). La forza controelettromotrice terminale osservata non è costante; varia con la coppia e la velocità del rotore. Sebbene una sorgente di tensione CC non possa azionare direttamente un motore BLDC, il principio di funzionamento di base di un BLDC è simile a quello di un motore CC.
Un motore BLDC è costituito da un rotore con magneti permanenti e uno statore con avvolgimenti di induzione. Questo motore è essenzialmente un motore DC capovolto in cui le spazzole e il commutatore vengono eliminati e gli avvolgimenti vengono quindi collegati direttamente all'elettronica di controllo. L'elettronica di controllo assume la funzione del commutatore ed eccita gli avvolgimenti nella sequenza corretta per ottenere il movimento desiderato. Gli avvolgimenti energizzati ruotano attorno allo statore secondo uno schema sincronizzato ed equilibrato. Gli avvolgimenti dello statore energizzati guidano i magneti del rotore e commutano quando il rotore è allineato con lo statore.
I sistemi di motori BLDC richiedono un driver per motori BLDC sensorless trifase- che generi corrente nei tre avvolgimenti del motore (Figura 1). Il circuito è alimentato da uno stadio di correzione del fattore di potenza (PFC) digitale con controllo di spunto per fornire alimentazione stabile al driver sensorless trifase-.
Figura 1: Il sistema di controllo del motore include un PFC per stabilizzare l'alimentazione, un driver sensorless trifase-per gli avvolgimenti del motore BLDC, resistori di shunt e amplificatori di rilevamento della corrente-, un amplificatore ADC sincrono e un microcontroller.
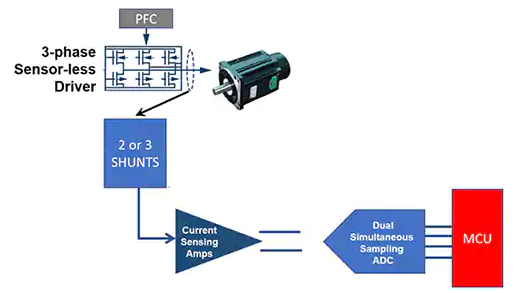
Tre correnti di eccitazione guidano il motore BLDC, ciascuna delle quali eccita e genera una fase diversa nell'avvolgimento, queste fasi per un totale di 360 gradi. I diversi valori di fase sono importanti: poiché l'eccitazione totale dei tre rami è mantenuta a 360 gradi, essi vengono uniformemente sfasati per mantenere i 360 gradi, ad es.. 90 grado + 150 grado + 120 grado.
Sebbene le correnti in tutti e tre gli avvolgimenti del sistema debbano essere note in ogni momento, per fare ciò in un sistema bilanciato è solo necessario misurare le correnti in due dei tre avvolgimenti e calcolare il terzo avvolgimento utilizzando il microcontrollore. Questi due avvolgimenti possono essere rilevati simultaneamente utilizzando un resistore di shunt e un amplificatore di rilevamento della corrente.
È necessario un ADC di campionamento sincrono a due-canali alla fine del percorso del segnale per inviare le misurazioni digitali al microcontroller. L'ampiezza, la fase e la temporizzazione di ciascuna corrente di eccitazione forniscono le informazioni sulla coppia e sulla velocità del motore necessarie per un controllo preciso.
Rilevamento corrente con resistori in rame su scheda PC
Anche se c'è molto di cui preoccuparsi in questa precisa progettazione di misurazione e acquisizione dati, il processo inizia dal front-end con la necessità di sviluppare un modo efficace e a basso costo-per rilevare il segnale di fase degli avvolgimenti del motore BLDC. Ciò può essere ottenuto posizionando un resistore in linea su scheda PC di piccolo valore (RSHUNT) e utilizzando un amplificatore di rilevamento della corrente- per rilevare la caduta di tensione su questo piccolo resistore (Figura 2). Supponendo che il valore del resistore sia sufficientemente basso, anche la caduta di tensione è bassa e la strategia di misurazione ha un effetto minimo sul circuito del motore.
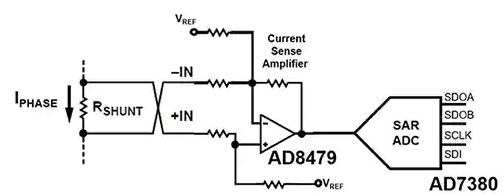
Figura 2: Un sistema di rilevamento della fase del motore utilizza un resistore di shunt di corrente (RSHUNT) con un amplificatore ad alta-precisione (ad esempio, AD8479 di Analog Devices) e un ADC ad alta-risoluzione (AD7380) per misurare la fase istantanea del motore.
Nella Figura 2, l'amplificatore di rilevamento della corrente- cattura la caduta di tensione istantanea IPHASE x RSHUNT. Il SAR-ADC digitalizza quindi questo segnale. Il valore di selezione del resistore shunt implica l'interazione tra RSHUNT, VSHUNT, ISHUNT e l'errore di ingresso dell'amplificatore.
Un aumento di RSHUNT comporterà un aumento di VSHUNT. La buona notizia è che ciò attenuerà la significatività dell'errore di offset della tensione (VOS) dell'amplificatore e dell'errore di offset della corrente di ingresso (IOS). Tuttavia, la perdita di potenza ISHUNT x RSHUNT di un RSHUNT più grande riduce l'efficienza energetica del sistema. Allo stesso modo, la potenza nominale di RSHUNT può influire sull'affidabilità del sistema perché la dissipazione di potenza ISHUNT x RSHUNT crea uno stato di auto-riscaldamento, che può causare la modifica della resistenza nominale RSHUNT.
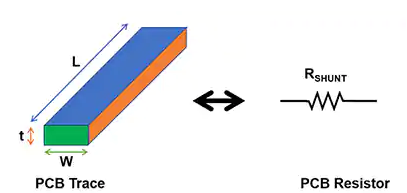
Per RSHUNT, è possibile ottenere resistori per scopi speciali da diversi fornitori. Tuttavia, esiste un'alternativa a basso-costo alla produzione di resistori a filo stampato su scheda PC per RSHUNT utilizzando attente tecniche di layout (Figura 3).
Figura 3: Le meticolose tecniche di layout della scheda PC forniscono un modo-economico per creare valori RSHUNT appropriati.
Calcolo della resistenza del filo stampato su scheda PC per RSHUNT
A causa delle temperature estreme che possono verificarsi nelle applicazioni industriali, è importante considerare i fattori di temperatura nella progettazione dei resistori di shunt del circuito. Nella Figura 3, il coefficiente di temperatura (20) di un resistore di shunt a filo stampato su scheda PC in rame è di circa +0.39%/grado a 20 gradi (questo coefficiente varia con la temperatura). La lunghezza (L), lo spessore (t), la larghezza (W) e la resistività (rñ) determinano la resistenza del filo stampato sulla scheda PC.
Se la scheda PC contiene 1 oncia (oz) di rame (Cu), lo spessore (t) è pari a 1,37 pollici per mille e la resistività (r) è pari a 0,6787 microohm (μW) per pollice. l'area dei cavi stampati sulla scheda PC viene misurata in scatole di cavi stampati ( ) o area L/W. Ad esempio, una linea di stampa da 2 pollici (pollici) con una larghezza di 0,25 pollici corrisponde a 8 strutture.
Utilizzando le variabili di cui sopra, calcolare la resistenza del filo stampato R per 1 oncia di rame su una scheda PC a temperatura ambiente mediante (Equazione 1):
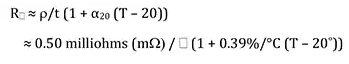
Formula1
dove T=temperatura del resistore.
Ad esempio, partendo con una corrente massima di 1 ampere (A) per ramo del motore BLDC su una scheda PC in rame da 1 oncia, una lunghezza RSENSE (L) di 1 pollice e una larghezza del filo stampato di 50 mil (0,05 pollici), è possibile utilizzare le equazioni 2 e 3 per calcolare RSHUNT a 20 gradi:

Formula 2

Formula 3
Calcolare la dissipazione di potenza di questo resistore con una corrente di shunt di 1 A utilizzando l'equazione 4:

Formula 4
Conversione ADC a campionamento sincrono
L'ADC nella Figura 2 converte la tensione in un punto del ciclo di fase in una rappresentazione digitale. Il punto chiave è che questa misurazione dovrebbe includere le tensioni di fase sincronizzate di tutti e tre gli avvolgimenti. Questo è un sistema bilanciato, quindi come accennato in precedenza è necessario misurare solo due dei tre avvolgimenti; un microcontrollore esterno calcolerà la tensione di fase del terzo avvolgimento.
L'ADC per questo sistema di controllo motore è l'ADC SAR-a campionamento sincrono a doppio canale AD7380 (Figura 4).
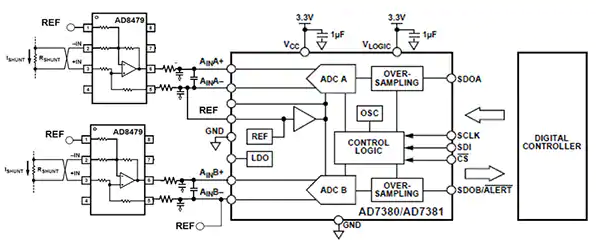 Figura 4: Un ADC SAR-a campionamento sincrono a doppio canale,-a basso rumore e a doppio canale (ad esempio, AD7380) cattura lo stato istantaneo di due avvolgimenti del motore.
Nella Figura 4, AD8479 è un amplificatore differenziale di precisione con un intervallo di tensione di ingresso di modo comune- molto ampio (±600 volt) per resistere ad ampi offset di azionamento della corrente del motore da azionamenti sensorless trifase-. Le caratteristiche dell'AD8479 consentono di sostituire costosi amplificatori di isolamento in applicazioni in cui non è richiesto l'isolamento di corrente.
Le caratteristiche principali di AD8479 includono anche bassa tensione di compensazione, bassa deriva di tensione di compensazione, bassa deriva di guadagno, bassa deriva di reiezione di modo comune ed eccellente rapporto di reiezione di modo comune (CMRR) per adattarsi alle variazioni rapide del motore. Gli AD7380/AD7381 sono a 16-bit/14-bit, ADC SAR-a campionamento sincrono, ad alta-velocità,-a doppio-canale, rispettivamente, con velocità di throughput fino a 4 milioni di campioni al secondo. Gli ingressi analogici differenziali accettano un'ampia gamma di tensioni di ingresso di modo comune e dispongono di una sorgente di tensione di riferimento bufferizzata (REF) da 2,5 volt incorporata.
Per un controllo preciso di coppia e velocità, l'architettura ADC SAR-a campionamento sincrono a doppio canale cattura l'uscita dell'amplificatore di rilevamento della corrente-al-al-volo. A questo scopo, AD7380/AD7381 incorporano due ADC identici con clock sincroni e ciascuno dispone di uno stadio di ingresso capacitivo con una rete di ridistribuzione della carica capacitiva (Figura 5).
Figura 5: mostra la fase di conversione ADC per uno dei due canali dell'AD7380. L'acquisizione del segnale inizia quando SW3 è aperto e SW1 e SW2 sono chiusi. A questo punto, la tensione ai capi di CS varia con AINx+ e AINx-, causando uno sbilanciamento degli ingressi del comparatore.
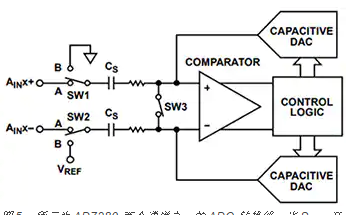
Nella Figura 5, VREF e terra sono le tensioni iniziali attraverso il condensatore campione CS. Se SW3 è aperto e SW1 e SW2 sono chiusi, viene avviata l'acquisizione del segnale. Quando SW1 e SW2 sono chiusi, la tensione attraverso il condensatore campione CS varia con la tensione su AINx+ e AINx-, causando la perdita di equilibrio degli ingressi del comparatore. SW1 e SW2 vengono quindi aperti e viene catturata la tensione ai capi di CS.
Il processo di acquisizione della tensione CS prevede un convertitore digitale-ad-analogico (DAC), che aggiunge e sottrae una quantità fissa di carica dal CS per riportare il comparatore in equilibrio. A questo punto la conversione è completa, aprendo SW1 e SW2 e chiudendo SW3 per rimuovere la carica residua e prepararsi al ciclo di campionamento successivo.
Durante la conversione DAC, la logica di controllo genera il codice di uscita ADC e accede ai dati del dispositivo attraverso l'interfaccia seriale.
Riepilogo
Per misurare con precisione la coppia e la velocità del motore BLDC, sono necessari innanzitutto resistori di shunt accurati e a basso costo. Come accennato in precedenza, questo resistore può essere-implementato in modo conveniente utilizzando cavi stampati su scheda PC.
Aggiungendo questo dispositivo alla combinazione dell'amplificatore di rilevamento della corrente-AD8479 e dell'ADC SAR-a campionamento sincrono AD7380, i progettisti possono creare un front-end di misurazione del sistema di controllo della coppia e della velocità robusto e ad alta-precisione-per applicazioni di controllo motore in ambienti difficili.