


I progettisti di sistemi di automazione industriale affrontano sfide crescenti. Il montaggio del rack tale apparecchiatura può portare ad un aumento delle dimensioni e dei vincoli termici. In ambienti industriali duri, in cui apparecchiature elettroniche sensibili richiedono tensioni strettamente regolate, i clienti richiedono prestazioni e funzionalità più elevate. Nella parte 1 di questa serie in due parti, esploreremo le richieste contrastanti per gli alimentari industriali e i compromessi associati a soluzioni comuni.
Introduzione
La progettazione del sistema di automazione industriale presenta sfide uniche. In effetti, è una storia di richieste contrastanti. L'introduzione di rack modulari a basso costo nei componenti del sistema domestico come i controller logici programmabili (PLC) e i moduli I/O colloca forti vincoli di spazio e termici su ingegneri e soluzioni. Queste sfide sono aggravate dalla necessità di garantire un funzionamento altamente affidabile in ambienti difficili suscettibili di sporcizia, umidità e vibrazioni.
Inoltre, i clienti si aspettano funzionalità migliorate nelle generazioni successive di sistemi di automazione, il tutto senza aumentare il consumo di energia, la dimensione delle apparecchiature, la generazione di calore e i costi. Tali miglioramenti si basano spesso sui progressi dell'elettronica, ma spesso hanno un prezzo: tolleranze di potenza più strette e aumenti nei livelli di tensione che devono rimanere stabili mentre provengono da alimentatori tutt'altro che perfetti.
Tuttavia, gli ingegneri non vogliono dedicare tempo al progetto prezioso progettare un alimentatore che passa inosservato ai clienti ed è spesso considerato uno spreco di spazio prezioso. Invece, l'ingegnere preferisce concentrarsi su cose che differenziano chiaramente il suo sistema di automazione dalla concorrenza.
I fornitori di semiconduttori hanno risposto alle esigenze contrastanti dei progettisti di sistemi di automazione industriale introducendo moduli che integrano molte delle funzioni chiave di un alimentatore in un singolo dispositivo. Tuttavia, i moduli progettati per essere alimentati dalle forniture 12, 24 o 48VDC utilizzate dai sistemi di automazione industriali devono essere protetti da morsetti di tensione o utilizzare tecniche di commutazione asincrona per resistere ai picchi di tensione che affliggono la fornitura di rete. Entrambe le soluzioni comportano sistemi di alimentazione più grandi, più costosi e meno efficienti, esattamente ciò che gli ingegneri di sistema stanno cercando di evitare.
Questa nota dell'applicazione è parte 1 della nostra serie in due parti sui regolatori di controllo industriale. Qui, discutiamo delle architetture di controllo industriale e delle architetture di alimentazione che le rendono uniche, una sfida progettuale. Nella parte 2 di questa serie, discuteremo della prossima generazione di dispositivi di potenza che utilizzano le ultime tecniche di fabbricazione del silicio combinate con progetti di chip innovativi.
Architettura di controllo industriale
Mentre 24 VDC è diventato la tensione di fatto per la maggior parte delle applicazioni di controllo industriale (in particolare quelle che utilizzano PLC), anche 12VDC è comune e viene spesso utilizzata come tensione di backup della batteria o fornita da fonti di energia alternative come i pannelli fotovoltaici (PV). La recente introduzione di Power Over Ethernet (POE) ha anche incoraggiato i produttori di automazione industriale a progettare attrezzature alimentate dalla fornitura 48VDC specificata nello standard. Un tipico sistema di controllo industriale che utilizza un alimentatore da 24 VDC è mostrato nella Figura 1.

Figura 1. Sistema di controllo industriale tipico.
Il sistema è costituito da moduli I/O per la ricezione di informazioni da sensori o di invio di comandi a attuatori, input digitali multicanale, input e output analogici multicanale, funzioni di comunicazione e un processore (CPU) collegato tramite un bus digitale. In genere fornisce la potenza di calcolo. L'alimentazione viene fornita dall'utilità, scese a 24 VDC e distribuita attraverso il backplane.
Uno sguardo più attento all'alimentazione del sistema rivela una maggiore complessità a causa dei diversi livelli di tensione e corrente richiesti dai vari componenti del sistema. La Figura 2 mostra una piccola parte dell'architettura di potenza. L'alimentazione principale a 120VAC/230VAC viene inizialmente scendere a un alimentatore di backplane da 12VDC o 24 VDC standard utilizzando un modulo di potenza industriale. A livello di sistema, questa tensione di backplane viene ulteriormente aumentata ai livelli di tensione più bassi richiesti dai singoli componenti.
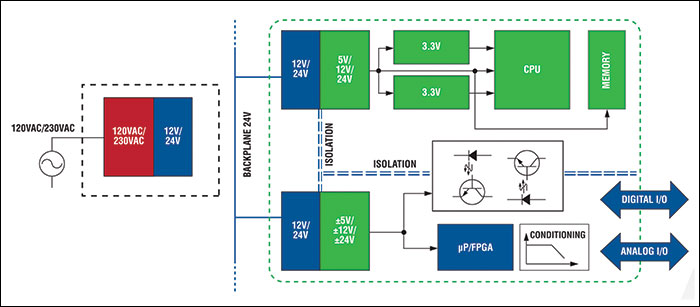
Figura 2. Parte dell'architettura di potenza di un sistema di automazione industriale.
Ad esempio, un PLC può consistere in un microprocessore, un processore di segnale digitale (DSP) e un array di gate programmabili sul campo (FPGA). Questi dispositivi richiedono un intervallo di tensione da 5 V a 1 V. Tuttavia, l'intero PLC può richiedere fino a 3,5A di corrente. Allo stesso modo, i moduli I/O analogici multicanale richiedono forniture di ± 15 V e 5 V per vari amplificatori, convertitori da analogico a digitale (ADC) e multiplexer (MUX) con correnti fino a 500 mA.
Per complicare le cose, i progettisti devono considerare picchi di tensione transitoria ("sovratensioni") che influenzano gli alimentatori attraverso eventi come i fulmini sulla rete di distribuzione o cambiando rapidamente carichi pesanti che condividono gli stessi circuiti di alimentazione del sistema di automazione industriale. I picchi di tensione possono anche verificarsi nell'architettura di alimentazione stessa, ad esempio, quando un modulo di alimentazione scende la tensione di alimentazione a 12VDC o 24 VDC, soprattutto quando si utilizzano dispositivi di tipo Switch-Mode.
Questi eventi di sovratensione sono così comuni che organizzazioni come la International Electrochemical Commission (IEC) raccomandano agli ingegneri di progettare i loro sistemi per resistere. Ad esempio, IEC 60664, che si occupa del coordinamento dell'isolamento nei sistemi a bassa tensione (1KVAC e 1,5 kvdc), afferma che le apparecchiature "di classe II" (compresi i tipi di attrezzature utilizzati nell'automazione industriale) alimentate da forniture 24VDC derivate dall'utilità dovrebbero essere progettate per resistere a sovratensioni fino a 60 V.
Basi della regolamentazione della tensione DC-DC
La conversione della tensione DC-DC (o "regolamentazione") è un grande business e i fornitori di semiconduttori hanno investito molto nello sviluppo di una vasta gamma di prodotti per tutte le applicazioni. I dispositivi sono divisi in due gruppi: regolatori di abbandono basso (LDO), noti anche come regolatori lineari; e commutazione dei regolatori.
Se accuratamente abbinati alle caratteristiche operative dell'applicazione, i regolatori di commutazione sono in genere più efficienti in un ampio intervallo di tensione di ingresso rispetto agli LDO. Inoltre, la commutazione dei regolatori può facilmente intensificare ("Boost"), calpestare ("buck") e invertire le tensioni. (Si noti che alcune parti delle alimentatori del sistema di automazione industriale richiedono tensioni di invertire. Al contrario, gli LDO possono solo aumentare le tensioni.
I regolatori di commutazione hanno uno svantaggio rispetto agli LDO di facile utilizzo: la progettazione del regolatore è più complessa. Questo perché è necessario il filtraggio di uscita per attenuare la tensione e le increspature di corrente generate da operazioni di commutazione ad alta frequenza. Ciò provoca problemi per i chip sensibili e genera interferenze elettromagnetiche (EMI). Nonostante ciò, gli ingegneri che progettano molte applicazioni contemporanee favoriscono sempre più i regolatori di commutazione.
La chiave per il funzionamento dei regolatori di commutazione è l'uso dei transistor dell'effetto del campo a semiconduttore di ossido di metallo (MOSFET) come dispositivi di commutazione. Quando il MOSFET è acceso, la corrente scorre sia al carico che a un induttore esterno che memorizza l'energia. Quando il MOSFET si spegne, l'induttore fornisce la sua energia immagazzinata al carico.
La modulazione della larghezza dell'impulso (PWM) viene generalmente utilizzata per controllare la tensione di uscita. La frequenza viene mantenuta costante e la larghezza dell'impulso ("puntuale") viene regolata per fornire la tensione desiderata. La commutazione ad alta frequenza del regolatore limita le perdite nel sistema mantenendo un'uscita di tensione relativamente stabile su una gamma di ingressi e carichi.
In un regolatore di commutazione della topologia asincrona (Figura 3), l'energia immagazzinata nell'induttore e quindi trasferita al carico durante il ciclo OFF MOSFET non scorre direttamente al carico. Invece, viene propagato attraverso un diodo Schottky esterno. Se l'induttore viene selezionato in base al carico previsto, il regolatore di commutazione funzionerà in modalità di conduzione continua, fornendo così una tensione regolata stabile.
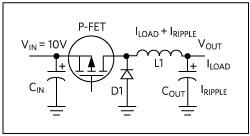
Figura 3. Circuito del regolatore di buck asincrono.
La massima efficienza di questi regolatori di commutazione è determinata da due fattori principali: la caduta di tensione in avanti del diodo Schottky esterno e le caratteristiche della corrente di perdita inversa del dispositivo. Nei dispositivi moderni, la caduta di tensione in avanti si sta avvicinando a un limite di circa 0. 3V. Questo non sembra molto, ma porta a un consumo costante di dispositivi e una ridotta efficienza.
La sostituzione del diodo Schottky con un MOSFET migliora l'efficienza perché la resistenza di ondazione (su R) del transistor può essere ridotta utilizzando tecniche di fabbricazione avanzate per mantenere la tensione (e le perdite) in avanti rispetto al diodo originale. Il funzionamento dei due MOSFET in questo circuito deve essere sincronizzato in modo che uno conduce e l'altro si spenga.
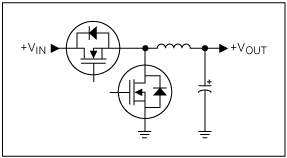
Figura 4. Circuito del regolatore di dollari sincrono.
Il secondo MOSFET del cosiddetto regolatore sincrono può essere integrato nel modulo. Oltre a eliminare il diodo Schottky esterno, questo semplificail design del circuitoe riduce la fattura dei materiali (BOM).
Un effetto collaterale del design del regolatore sincrono è quello a causa del funzionamento di commutazione dei due MOSFET (cioè, raddoppiando le perdite induttive), flussi di corrente in entrambe le direzioni dell'induttore. Questo viene confrontato con il flusso unidirezionale nel tipo asincrono. Nei regolatori sincroni, le perdite sono generalmente piccole, ma diventano più grandi a carichi più bassi quando l'efficienza del dispositivo può essere inferiore al tipo asincrono equivalente.
I principali fornitori di semiconduttori hanno affrontato questo difetto utilizzando una varietà di tecniche. Per esempio,MassimaIntegratoha introdotto una serie dialta tensioneI regolatori sincroni, come il MAX17503, con una funzione in modalità che può essere utilizzata per utilizzare il dispositivo in tre modalità di funzionamento selezionabili: PWM, modulazione a frequenza di impulso (PFM) e modalità di conduzione discontinua (DCM). DCM elimina anche la corrente inversa inversa per migliorare l'efficienza a carichi più bassi, ma non salta gli impulsi. Ciò rende DCM adatto per applicazioni sensibili alla frequenza.
Riepilogo
I regolatori sincroni ad alta tensione e ad alto contenuto di output soddisfano le esigenze dell'automazione industriale per moduli di potenza compatti, efficienti e facili da design. Diversi fattori hanno contribuito al dilemma di energia industriale, ma sono ora disponibili architetture di regolatore sincrono ad alta tensione che soddisfano tutte le esigenze. Mentre l'attuale selezione di componenti idonei è limitata, l'intervallo continua ad espandersi per soddisfare tutti i requisiti di conversione della tensione DC-DC di un sistema tipico, con uscite di alimentazione che vanno da poche centinaia di milliamps a diversi amplificatori. Nella parte 2, discuteremo di come nuove innovazioni nei regolatori sincroni stanno contribuendo a risolvere la sfida del consumo di energia.