


Il controllo del movimento industriale copre una vasta gamma di applicazioni, dal controllo della ventola o della pompa a base di inverter, all'automazione di fabbrica con controlli di azionamento AC più sofisticati, a applicazioni di automazione avanzate come robotica con controlli servi complessi. Questi sistemi richiedono rilevamento e feedback di molte variabili come la corrente di avvolgimento del motore o la tensione, la corrente del bus CC o la tensione, la posizione del rotore e la velocità. La selezione di variabili e l'accuratezza della misurazione richiesta dipende dai requisiti di applicazione finale, dall'architettura del sistema, dai costi di sistema di destinazione o dalla complessità del sistema e altre considerazioni come funzionalità a valore aggiunto come il monitoraggio delle condizioni. Secondo quanto riferito, con i motori che consumano il 40% dell'energia mondiale, le normative internazionali hanno aumentato l'attenzione sull'efficienza del sistema tra le applicazioni di movimento industriale, aumentando l'importanza di queste variabili, in particolare la corrente e la tensione.
Questo documento si concentra sul rilevamento di corrente e tensione in varie topologie della catena del segnale di controllo del motore in base alle classificazioni di potenza del motore, ai requisiti delle prestazioni del sistema e alle applicazioni finali. In questo caso, l'implementazione della catena del segnale di controllo del motore varia a seconda della selezione del sensore, dei requisiti di isolamento corrente, della selezione del convertitore da analogico a digitale (ADC), dell'integrazione del sistema e della potenza del sistema e del partizionamento del terreno.
Gamma di applicazioni di guida industriali
Le applicazioni di controllo del motore vanno da semplici inverter a unità service complesse, ma tutte includono sistemi di controllo del motore con stadi di alimentazione e processori che guidano i moduli del modulatore di larghezza di impulsi (PWM) con vari livelli di rilevamento e feedback. Una visione semplificata della gamma di applicazioni è mostrata nella Figura 1, illustrando sistemi che diventano sempre più complessi mentre si sposta da sinistra a destra, da semplici sistemi di controllo come pompe, ventole e compressori, a sistemi che possono essere implementati senza la necessità di feedback precisi, utilizzando solo microprocessori semplici. Man mano che la complessità del sistema aumenta verso l'estremità più alta dello spettro, i sistemi di controllo complessi richiedono un feedback preciso e interfacce di comunicazione rapide. Esempi includono il controllo del sensore o senza sensori del vettore di induzione o motori a magneti permanenti, nonché azionamenti industriali ad alta potenza progettati per l'efficienza-come le grandi pompe, i ventole e i compressori mostrati nella Figura 1. Nella parte superiore dello spettro, i servi sofisticati sono usati in applicazioni come robotica, utensili e macchine da pick e place. Man mano che i sistemi diventano più complessi, il rilevamento e il feedback delle variabili diventano più importanti.
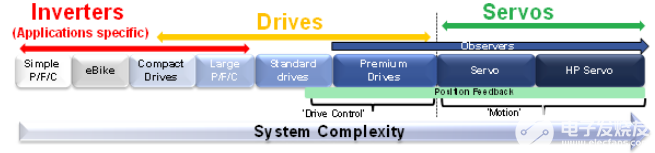
Figura 1. RANGE DELLE APPLICAZIONI DI ASSUNGO INDUSTRIALE.
Drive Architecture - Partizionamento del sistema
Ci sono molte sfide nella progettazione di sistemi per affrontare una vasta gamma di applicazioni nel controllo del movimento industriale. La catena del segnale di controllo del motore generale è mostrata nella Figura 2.
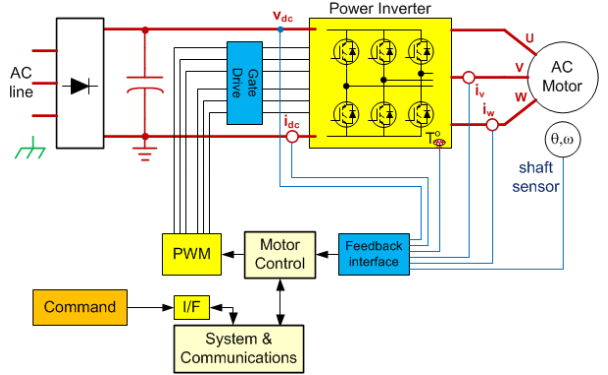
Figura 2. Catena del segnale di controllo del motore generalizzato
Il problema chiave è i requisiti di isolamento, che spesso hanno un impatto significativo sulla topologia e l'architettura del circuito finale. Ci sono due fattori chiave da considerare: perché isolare e dove isolare.
La classificazione dell'isolamento richiesto sarà determinata dal primo. I requisiti possono essere l'isolamento di sicurezza ad alta tensione (SELV) per proteggere dall'ambito elettrico artificiale o l'isolamento funzionale per lo spostamento del livello tra tensioni non letali o isolamento per l'integrità dei dati e gli scopi di mitigazione del rumore. La posizione dell'isolamento è generalmente determinata dalle prestazioni del sistema previste. Il controllo del motore è in genere un duro ambiente elettricamente rumoroso e i progetti in genere incontrano grandi tensioni in modalità comune di diverse centinaia di volt, possibilmente cambiando a frequenze superiori a 20 kHz, con tempi di aumento DV/DT transitori molto elevati. Per questo motivo, è comune isolare la fase di potenza dalla fase di controllo, sia nei sistemi ad alte prestazioni che nei sistemi in cui l'alta potenza è intrinsecamente rumorosa. Se il design utilizza un approccio a singolo processore o a doppio processore influisce anche sulla posizione di isolamento. Nei sistemi di prestazioni più basse con un minor consumo di energia, l'isolamento è generalmente all'interfaccia di comunicazione digitale, il che significa che le fasi di potenza e controllo hanno lo stesso potenziale. I sistemi di fascia bassa hanno interfacce di comunicazione a larghezza di banda inferiori per l'isolamento. Tradizionalmente, isolare le interfacce di comunicazione nei sistemi di fascia alta è stato impegnativo a causa dell'elevata larghezza di banda e delle limitazioni richieste dalle tradizionali tecniche di isolamento, ma questo sta cambiando con l'avvento di Can Magneticamente isolati e RS -485 Prodotti del ricetrasmettitore.
Due elementi chiave in una progettazione di controllo del motore a circuito chiuso ad alte prestazioni sono l'uscita del modulatore PWM e il feedback della corrente di fase del motore. Le figure 3a e 3b illustrano dove è richiesto l'isolamento sicuro, a seconda che la fase di controllo condivida lo stesso potenziale della fase di potenza o si riferisca a terra. In entrambi i casi, è richiesto l'isolamento del driver di fascia alta e dei nodi di rilevamento di corrente, ma a diversi livelli di isolamento - nella Figura 3A è necessario solo l'isolamento funzionale di questi nodi, mentre nella Figura 3B, l'isolamento di sicurezza fisica (cioè corrente) di questi nodi è fondamentale.
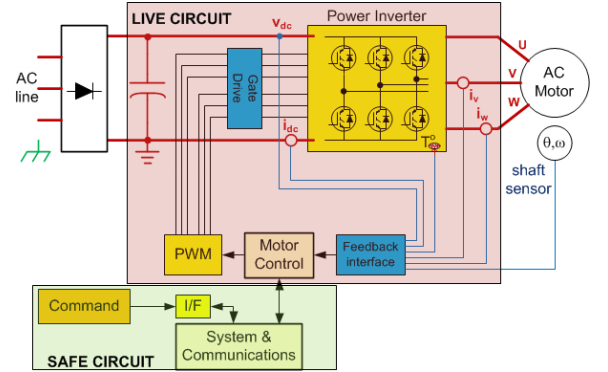
Figura 3A. Fase di controllo con la fase di potenza come riferimento
Tecniche di misurazione e topologie per il rilevamento di corrente e tensione
Le implementazioni della catena del segnale per il rilevamento di corrente e tensione variano a seconda della selezione del trasduttore, dei requisiti di isolamento delle correnti, della selezione dell'ADC e dell'integrazione del sistema, nonché della potenza del sistema e del partizionamento del terreno, come descritto in precedenza. Realizzare il condizionamento del segnale per le misurazioni ad alta fedeltà non è un compito facile. Ad esempio, il recupero di piccoli segnali o la trasmissione di segnali digitali in tali ambienti rumorosi è impegnativo, mentre isolare i segnali analogici è ancora più impegnativo. In molti casi, i circuiti di isolamento del segnale introducono ritardi di fase che possono limitare le prestazioni dinamiche del sistema. Il rilevamento della corrente di fase è particolarmente impegnativo perché questo nodo è collegato allo stesso nodo di circuito del driver di gate emette al centro dello stadio di alimentazione (modulo Inverter) e quindi ha gli stessi requisiti in termini di isolamento di isolamento e transitori di commutazione. Determinare la catena del segnale di misurazione (tecnologia, condizionamento del segnale e ADC) da implementare nel sistema di controllo del motore dipende da tre fattori chiave:
Il punto o il nodo nel sistema, poiché ciò determina ciò che deve essere misurato.
Il livello di potenza del motore e la selezione del sensore risultante, che sia intrinsecamente isolato o meno. La scelta del sensore ha un impatto significativo sulla scelta dell'ADC, tra cui l'architettura del convertitore, la funzionalità e l'intervallo di input analogici.
L'applicazione finale. Ciò può guidare la necessità di alta risoluzione, alta precisione o velocità nella catena del segnale di rilevamento. Ad esempio, l'implementazione del controllo senza sensori su un intervallo di velocità più ampio richiede più misurazioni più frequentemente e una precisione maggiore. L'applicazione finale influenza anche la necessità di funzionalità ADC. Ad esempio, il controllo multi-asse può richiedere un ADC di conteggio dei canali più elevato.
Sensori di corrente e tensione
I sensori di corrente più comuni utilizzati nel controllo del motore sono i resistori di shunt, i sensori dell'effetto Hall (HE) e i trasformatori di corrente (CTS). Sebbene i resistori di shunt non forniscano isolamento e subiscano perdite a correnti più elevate, sono i più lineari di tutti i sensori, hanno il costo più basso e sono adatti per le misurazioni AC e DC. Il livello di segnale ridotto necessario per limitare le perdite di potenza di shunt in genere limita le applicazioni di shunt a 50 A o meno. I sensori CT e HE forniscono un isolamento intrinseco che consente loro di servire sistemi ad alta corrente, ma poiché i sensori stessi hanno una scarsa precisione iniziale o una scarsa precisione rispetto agli intervalli di temperatura, sono più costosi e si traducono in una soluzione meno accurata di quella che può essere raggiunta con una resistenza di shunt.
Posizioni di misurazione della corrente motoria e topologie
Oltre al tipo di sensore, sono disponibili diversi nodi di misurazione della corrente del motore. La corrente media del bus DC può essere utilizzata a fini di controllo, ma in unità più avanzate, la corrente di avvolgimento del motore viene utilizzata come variabile di feedback principale. La misurazione della corrente di avvolgimento in fase diretta è ideale per i sistemi ad alte prestazioni. Tuttavia, le correnti di avvolgimento possono essere misurate indirettamente usando shunt in ogni ramo di inverter inferiore o un singolo shunt nel bus DC. Questi metodi hanno il vantaggio che i segnali di shunt siano tutti referenziati all'alimentatore comune, ma l'estrazione della corrente di avvolgimento dal collegamento DC richiede la sincronizzazione dei campioni agli switch PWM. Le misurazioni della corrente di avvolgimento della fase diretta possono essere effettuate utilizzando una qualsiasi delle tecniche di rilevamento della corrente sopra, ma il segnale di resistenza allo shunt deve essere isolato. Un amplificatore ad alto modo comune può fornire un isolamento funzionale, ma l'isolamento della sicurezza umana deve essere fornito da un amplificatore di isolamento o da un modulatore di isolamento.
La Figura 4 mostra le varie opzioni di feedback di corrente descritte sopra. Sebbene sia necessaria solo una di queste opzioni per il feedback di controllo, il segnale di corrente del bus CC può essere utilizzato come segnale di backup per la protezione.
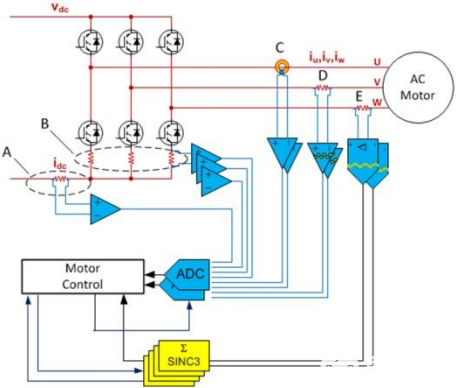
Fig. 4. Feedback di corrente del motore isolato e non isolato
Come accennato in precedenza, la potenza del sistema e il partizionamento del terreno determineranno la classificazione dell'isolamento richiesta e quindi quali opzioni di feedback sono appropriate. Le prestazioni target del sistema influenzeranno anche la scelta del sensore o della tecnica di misurazione. Esistono molte configurazioni che possono essere realizzate nell'intervallo di prestazioni.
Esempio di prestazioni più basse: fasi di potenza e controllo sul potenziale comune, opzioni di rilevamento A o B
L'uso di shunt delle gambe è uno dei più economiciteChniques per misurare la corrente motoria. In questo esempio, dove la fase di potere condivide la stessa potenziatiAl come fase di controllo, non esiste una modalità comune da gestire e le uscite dall'opzione A o B possono connettersi direttamente ai circuiti di condizionamento del segnale e all'ADC. Questo tipo di topologia verrebbe generalmente trovata a bassa potenza e a basso PErfSistema di Ormance con l'ADC incorporato nel microprocessore.
Esempio di prestazioni più elevate: stadio di controllo collegato a terra, opzione di rilevamento C, D o E
In questo esempio, è richiesto l'isolamento della sicurezza umana. Le opzioni di rilevamento C, D ed E sono tutte possibili. L'opzione E fornisce il feedb di corrente di alta qualitàack di tutte e tre le opzioni e, essendo un sistema di prestazioni più elevato, è probabile che ci sia unFPGAo altra forma di elaborazione nel sistema in grado di fornire il filtro digitale per il segnale del modulatore isolato. La scelta dell'ADC per l'opzione C, il sensore isolato (probabilmente loop chiuso), sarebbe tradizionalmente discreta per ottenere prestazioni più elevate di quella possibile con offerte ADC incorporate fino ad oggi. L'opzione D è un amplificatore isolato in questa configurazione, vs. Un amplificatore in modalità comune, poiché è necessario l'isolamento della sicurezza. Un amplificatore isolato limiterà le prestazioni, quindi potrebbe essere sufficiente una soluzione ADC incorporata. Ciò fornirà il feedback di corrente di fedeltà più basso rispetto alle opzioni C o E e, sebbene un ADC incorporato può essere percepito come "libero" e l'amplificatore isolato potenzialmente "a buon mercato", l'implementazione di solito richiede componenti aggiuntivi per la compensazione offset e lo spostamento del livello per la corrispondenza della gamma di ingressi ADC, aumentando il costo complessivo della catena del segnale.
Ci sono molte topologie che possono essere utilizzate nella progettazione del controllo del motore per percepire la corrente del motore con molti factoRsconsiderare come il costo, il livello di energia e il livello di prestazioni. Un obiettivo chiave per la maggior parte dei progettisti di sistemi è migliorare l'attuale feedback del senso al fine di migliorare l'efficienza all'interno dei loro obiettivi di costo. Per le applicazioni di fascia alta, il feedback corrente è fondamentale per altre misure di prestazione del sistema come risposta dinamica, rumore acustico o ondulazione di coppia, non solo efficienza. È evidente che esiste un continuum di prestazioni che vanno dal basso a alto ACrosS Le varie topologie AVAILABLE e questo è mappato grossolanamente nella Figura 5 che illustra sia la potenza inferiore che le opzioni di potenza più elevate.
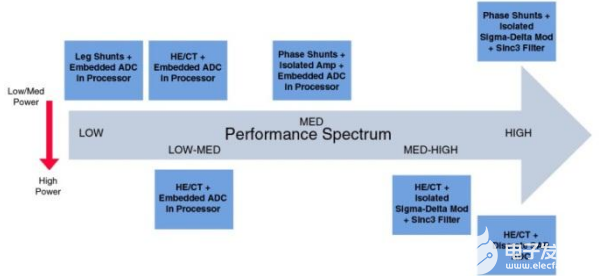
Figura 5. Gamma di prestazioni della topologia di rilevamento corrente
Obiettivi, bisogni e tendenze risultanti per i progettisti del sistema di controllo motorio: migrazione dai sensori di He a shunt resistori
I resistori di shunt accoppiati ai modulatori Sigma-Delta isolati forniscono il feedback di corrente di alta qualità in cui il livello corrente è abbastanza basso per l'uso di shunt. Vi è una tendenza significativa tra i progettisti di sistemi che migrano dai sensori di He a shunt resistori e un'altra tendenza a passare a un approccio modulatore isolato piuttosto che a un approccio di amplificatore isolato. La sostituzione solo del sensore riduce i costi di inserimento della fattura dei materiali (BOM) e del PCB e migliora l'accuratezza del sensore. I resistori di shunt non sono sensibili ai campi magnetici o alle vibrazioni meccaniche. Spesso, i progettisti di sistemi che sostituiscono i sensori HE con resistori shunt possono scegliere un amplificatore di isolamento e continuare a utilizzare l'ADC precedentemente utilizzato nei progetti basati su sensori per limitare il livello di variazione nella catena del segnale. Tuttavia, come accennato in precedenza, le prestazioni dell'amplificatore di isolamento saranno limitate indipendentemente dalla performance ADC.
Sostituire ulteriormente l'amplificatore di isolamento e l'ADC con un modulatore Sigma-Delta isolato eliminerà il collo di bottiglia delle prestazioni e migliorerà notevolmente il design, cambiandolo in genere da 9- a 10- feedback di qualità bit a 12- livelli di bit. I circuiti di protezione da sovracorrente analogica (OCP) possono anche essere eliminati, poiché i filtri digitali necessari per elaborare le uscite del modulatore Sigma-Delta possono anche essere configurati per abilitare loop OCP veloci. Pertanto, qualsiasi analisi del BOM dovrebbe includere non solo gli amplificatori di isolamento, gli ADC grezzi e il condizionamento del segnale tra di loro, ma anche i dispositivi OCP che possono essere eliminati. Il modulatore σ-δ isolato AD7401A è basato su una gamma di input di resistenza e ha una gamma di input differenziali di ± 250 mV (± 320 mV usata per OCP). Gli ingressi analogici vengono continuamente campionati dal modulatore analogico e le informazioni di ingresso sono contenute nel flusso di output digitale ad una densità fino a 20 MHz. Le informazioni grezze possono essere ricostruite con un filtro digitale appropriato, in genere un Sinc.®3 per le misurazioni della corrente di precisione. Poiché le prestazioni di conversione possono essere scambiate in base alla larghezza di banda o al ritardo della banca del filtro, i filtri più grossolani possono fornire OCP di risposta rapida sull'ordine di 2 μs, ideali per la protezione IGBT.
Riduzione della dimensione del resistore shunt richiesto
Dal lato della misurazione del segnale, ci sono alcune sfide chiave nella selezione della resistenza di shunt, in quanto vi è un compromesso tra sensibilità e consumo di energia. Valori di resistenza più grandi assicureranno che venga utilizzato l'intervallo completo del modulatore Sigma-Delta o il più possibile dell'intervallo di ingresso analogico, massimizzando così l'intervallo dinamico. Tuttavia, valori di resistenza maggiori comporteranno anche una caduta di tensione e una ridotta efficienza a causa della perdita × R del resistore I2. Il raggiungimento della non linearità attraverso effetti di auto-riscaldamento può anche essere una sfida quando si utilizzano resistori più grandi. Di conseguenza, i progettisti di sistemi devono affrontare compromessi, che sono ulteriormente esacerbati dalla necessità comune di selezionare dimensioni shunt che possono servire molti modelli e motori a diversi livelli attuali. Il mantenimento della gamma dinamica è anche impegnativo di fronte alle correnti di picco che possono essere più volte la corrente nominale del motore e la necessità di catturare in modo affidabile entrambi. La capacità di controllare la corrente di picco quando il sistema è acceso varia in base alla progettazione, da strettamente controllata (ad es. 30% sopra nominale) a un numero di 10 volte nominale. Le correnti di picco sono anche causate da variazioni di accelerazione e carico o coppia. Tuttavia, nei progetti di azionamento, le correnti di picco in un sistema sono in genere quattro volte la corrente nominale.
Di fronte a queste sfide, i progettisti di sistemi sono alla ricerca di modulatori Sigma-Delta superiori con un intervallo dinamico più ampio o un rapporto segnale-rumore e distorsione migliorato (SINAD). Ad oggi, i prodotti del modulatore σ-δ isolati hanno offerto prestazioni garantite con una risoluzione bit 16- e fino a 12 bit efficaci (ENOB).
Sinad=(6.02 n + 1. 76) db dove n=enob
Con il passaggio ai resistori di shunt nei conducenti a bassa potenza, i produttori di conducenti a motore stanno anche cercando di aumentare la valutazione di potenza dei loro conducenti, una topologia che può essere utilizzata per motivi di prestazioni e costi. Ciò può essere realizzato solo utilizzando resistori di shunt molto più piccoli, che richiedono l'emergere di nuclei del modulatore ad alte prestazioni per risolvere l'ampiezza del segnale ridotta.
I progettisti di sistemi, in particolare i servi progettisti, cercano continuamente di migliorare la risposta del sistema riducendo i tempi di conversione da analogico-digitale o riducendo il ritardo di gruppo attraverso filtri digitali associati a modulatori Sigma-Delta isolati e topologie di resistenza a shunt. Come accennato in precedenza, le prestazioni di conversione possono essere scambiate in base al ritardo della larghezza di banda o del gruppo di filtri. I filtri più grossolani e più veloci possono fornire una risposta più rapida, ma a spese delle prestazioni. Il progettista di sistema analizza l'impatto della lunghezza del filtro o del tasso di estrazione e quindi effettua dei compromessi in base alle esigenze della sua applicazione finale. L'aumento della frequenza di clock del modulatore aiuterebbe, ma molti designer funzionano già alla velocità di clock massima a 20 MHz accettabile per l'AD7401A. Uno degli svantaggi dell'aumento della frequenza di clock è il potenziale per gli effetti di radiazioni e interferenze (EMI). Un modulatore a prestazioni più elevate alla stessa velocità di clock migliorerà il ritardo del gruppo rispetto al compromesso delle prestazioni, con conseguenti tempi di risposta più brevi riducendo al minimo l'impatto sulle prestazioni.