Il principio del controllo del motore è il fulcro del campo della tecnologia dei motori, che coinvolge il principio di funzionamento del motore, i metodi di controllo, le applicazioni pratiche e altri aspetti. Con lo sviluppo dell'industria moderna, il motore come importante dispositivo per la conversione e il trasferimento di energia, la precisione e l'efficienza del suo controllo influiscono direttamente sulle prestazioni e sull'efficienza dell'intero sistema. Pertanto, una-comprensione e uno studio approfonditi del principio di controllo motorio hanno un importante significato teorico e pratico.
Innanzitutto, il principio di funzionamento del motore
Il motore è un dispositivo che converte l'energia elettrica in energia meccanica e il suo principio di funzionamento si basa sulla legge dell'induzione elettromagnetica e sulla legge della forza elettromagnetica. Secondo il suo principio di funzionamento, il motore può essere suddiviso in due categorie: motore CC e motore CA.
1. il principio di funzionamento del motore DC
Il motore CC utilizza il flusso di corrente CC attraverso la bobina dell'armatura e l'interazione della bobina del campo magnetico, generando coppia per ottenere il movimento meccanico del dispositivo. La sua struttura principale comprende armatura, poli magnetici, spazzole e campo magnetico. Quando la corrente continua passa attraverso la bobina dell'armatura, crea un campo magnetico che interagisce tra l'armatura e il campo magnetico, generando una coppia che avvia il motore. La velocità del motore CC può essere controllata regolando la tensione di armatura o la corrente di armatura.
2. Il principio di funzionamento del motore CA
Il motore CA è un dispositivo che utilizza il cambiamento costante della corrente CA per generare un campo magnetico rotante, realizzando così il movimento meccanico. Secondo il principio di generazione del campo magnetico rotante, il motore CA può essere suddiviso in due tipi di motore asincrono e motore sincrono. I motori asincroni (noti anche come motori a induzione) si basano sul principio dell'induzione elettromagnetica. Quando la corrente CA passa attraverso gli avvolgimenti dello statore, nello statore viene generato un campo magnetico rotante e il rotore interagisce con il campo magnetico rotante per effetto di induzione, generando così una coppia rotante per azionare il motore. Il motore sincrono si basa sulla velocità del motore e sulla frequenza di alimentazione, ha una relazione proporzionale fissa tra il motore da funzionare, la sua velocità e la frequenza di alimentazione sono strettamente sincronizzate.
In secondo luogo, metodi di controllo motorio
I metodi di controllo del motore includono principalmente il controllo della velocità, il controllo dell'avviamento e il controllo della frenata. Tali metodi di controllo e i relativi principi sono descritti in dettaglio di seguito.
1. controllo della velocità
Il controllo della velocità è l’aspetto più importante e complesso del controllo motorio. Esistono vari metodi di controllo della velocità, tra cui il controllo della velocità a divisione di tensione di resistenza, il controllo della velocità di conversione di frequenza e il controllo vettoriale. Il controllo della velocità a divisione di tensione di resistenza è un metodo per ridurre la velocità del motore modificando la tensione di alimentazione del motore, questo metodo è semplice e facile da implementare ma meno efficiente. Il controllo della velocità di conversione di frequenza è un metodo per regolare la velocità del motore modificando la frequenza dell'alimentazione CA fornita dall'alimentatore, questo metodo può realizzare un ampio intervallo di velocità e un'elevata efficienza. Il controllo vettoriale è un metodo di controllo più avanzato, che realizza la regolazione precisa della velocità e della coppia del motore controllando con precisione la corrente e il campo magnetico del motore ed è adatto per occasioni con requisiti più elevati in termini di prestazioni del motore.
2. Controllo iniziale
Il controllo di avviamento è il controllo del motore nel processo dallo stato stazionario allo stato di marcia. Per i motori asincroni, poiché la coppia di avviamento è ridotta, è necessario utilizzare alcuni metodi speciali per realizzare un avviamento regolare. I metodi comuni di controllo dell'avviamento includono l'avviamento diretto, l'avviamento a tensione ridotta e l'avviamento graduale. Sebbene l'avviamento diretto sia semplice, la corrente di avviamento è elevata e l'impatto sulla rete elettrica è elevato; l'avviamento a tensione ridotta consiste nel ridurre la corrente di avviamento riducendo la tensione di alimentazione; l'avviamento graduale è l'uso di dispositivi elettronici di potenza per ottenere un controllo regolare del processo di avviamento del motore.
3. Controllo della frenata
Il controllo della frenatura è il controllo del motore dallo stato di funzionamento allo stato stazionario nel processo. I metodi di controllo dei freni prevedono una varietà di metodi, tra cui la frenatura a energia, la frenata in retromarcia e la frenata-back. La frenatura del consumo di energia avviene attraverso l'avvolgimento dello statore nel motore nell'alimentazione CC per produrre la coppia frenante; la frenatura inversa avviene modificando la sequenza delle fasi di alimentazione del motore per produrre la direzione di rotazione opposta con la coppia del motore per ottenere la frenatura; la frenata feed-back è l'utilizzo delle caratteristiche di generazione dell'energia meccanica del motore che verrà convertita in energia elettrica e reimmessa nella rete per ottenere la frenata.
In terzo luogo, lo schema del circuito di controllo del motore
1. Schema del circuito di controllo del motore a magnete permanente
Questo è lo schema del circuito di controllo del motore a magnete permanente. Questo circuito viene utilizzato per controllare il controllo del magnete permanente. Il circuito utilizza elementi di commutazione triac CA per migliorare le caratteristiche di commutazione poiché i motori a magneti permanenti sono generatori e gli elementi di commutazione triac standard sono difficili da commutare correttamente. I motori a magneti permanenti richiedono un raddrizzamento CC a-onda intera.
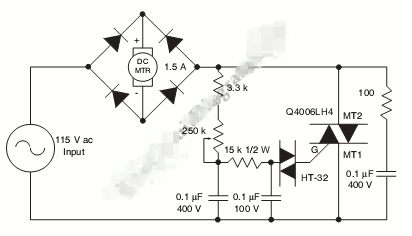
I tiristori bidirezionali CA sono collegati in serie sul lato ingresso CA del ponte raddrizzatore. La parte più critica dell'installazione di un SCR sul lato CC del ponte è la gestione dell'accensione ritardata-e dei tempi verso la fine del semi-ciclo. Il circuito fornisce un controllo ad ampio-intervallo in modo che l'elemento di commutazione del triac CA possa essere attivato velocemente o con bassa conduzione su motori bassi. Il resistore CA e il raddrizzatore hanno valori di tensione simili. Tutti si basano sul carico effettivo del motore e sui requisiti di tensione di linea.
2. 555 Schema del circuito di controllo motore IC PWM con limitatore di corrente
Per fornire rapidi cambiamenti di velocità del motore e inversione di direzione del motore, quattro uscite pilotano i ponti H-MOSFET. I dispositivi a canale N- sono MOSFET di potenza a binario inferiore mentre i dispositivi a canale P- sono MOSFET di potenza a binario superiore. sono tutti pilotati dal TC4469.
Piccoli resistori in serie aiutano a prevenire le oscillazioni del gate e rallentano il tempo di transizione del dispositivo a binario inferiore, contribuendo a mantenere spento il dispositivo superiore. È possibile aggiungere in modo semplice ed economico divisori resistivi e transistor di spostamento di livello-a basso costo per mantenere il comando del gate da 15 V CC del MOSFET a binario superiore-per ottenere tensioni del motore superiori a 12 V CC.
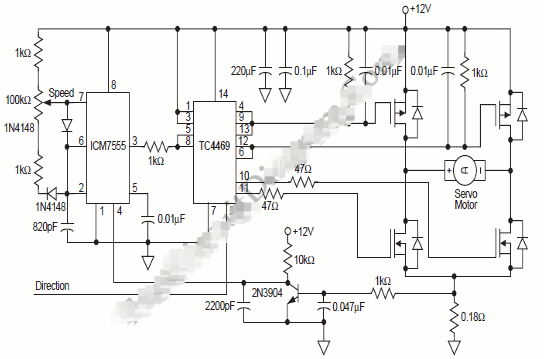
A tensioni superiori a 15 V CC, un semplice regolatore lineare può alimentarli da un'alimentazione positiva del motore poiché ICM7555 e TC4469 richiedono una corrente trascurabile. Per aiutare a proteggere il cancello dai transitori di corrente, possiamo utilizzare un diodo Zener. Quando il MOSFET inferiore nello stesso braccio del ponte è "acceso", viene generato un dV/dT elevato e il condensatore gate-a-source aiuta a mantenere il MOSFET superiore "spento". Un'altra soluzione a questa situazione è mantenere bassa l'impedenza del gate drive del MOSFET superiore nello stato "OFF".
Il resistore di rilevamento nel pin di terra del ponte H- fornisce un metodo semplice per rilevare la corrente del motore impulso per impulso, indipendentemente dal fatto che il motore stia ruotando in avanti o all'indietro. Questo segnale viene filtrato e applicato all'ICM7555 per inibire la generazione PWM quando la corrente del motore supera il valore consentito.
3. Schema del circuito di controllo del motore passo-passo
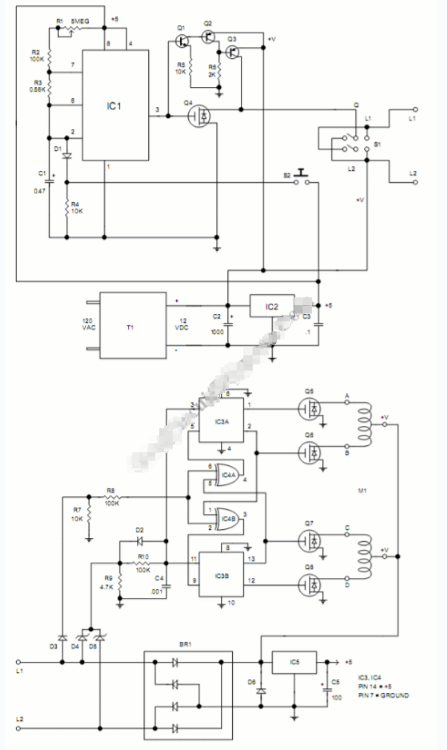
I motori passo-passo forniscono un controllo della posizione semplice,-a basso costo e accurato. Il motore passo-passo può essere azionato da un circuito montato vicino al motore e controllato da un circuito di controllo remoto tramite un lungo cavo. Il circuito è interessante in quanto l'energia sia al motore che al circuito del driver viene trasmessa su due fili che trasmettono anche i segnali di controllo.
Il circuito integrato del timer CMOS LMC555 (IC1) genera un impulso di 200 microsecondi al motore passo-passo e ne controlla la velocità. La velocità del motore può essere modificata variando la frequenza di questo impulso e a questo scopo è previsto un resistore variabile R1. All'uscita di IC1 (pin 3), un impulso di clock negativo aziona il gate del FET di potenza IRL530N (Q1), che chiude immediatamente e disconnette la scheda driver da terra. Questa interruzione di corrente invia un segnale al driver del motore per far avanzare il motore. Il senso di rotazione è controllato dalla polarità della tensione applicata al circuito del driver attraverso le interconnessioni L1 e L2.
Transistor bipolare NPN Q2 MPSA05 e transistor PNP MPSA55 Q3 e Q4 invertono gli impulsi dal pin 3, portando alto il drain di Q1 quando Q1 è spento. L'interruttore a levetta S1 imposta la sua direzione cambiando la polarità. Il pulsante S2 avvia e arresta il motore accendendo e spegnendo l'orologio.
4. Schema del circuito di controllo del motore PWM con funzionamento in avanti, indietro e freno
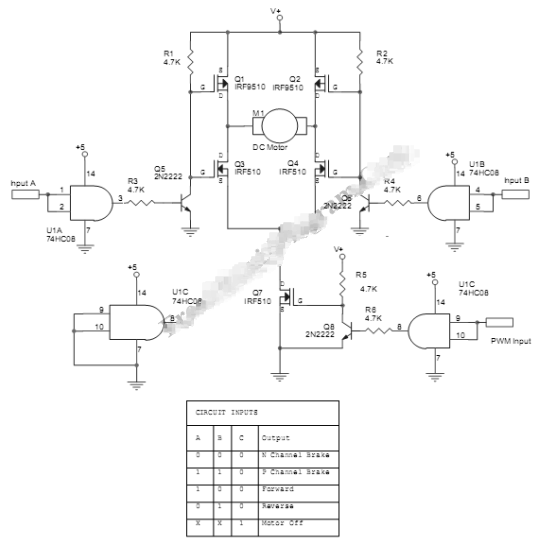
Questo circuito di controllo del motore PWM fornisce una varietà di controlli per un motore CC. Puoi controllare un motore CC per avanzare, invertire o frenare fino all'arresto.
Il circuito utilizza un ponte MOSFET per pilotare il motore, controllato da una serie di porte logiche e piccoli transistor bipolari. La tensione del motore può essere di 10-20 volt e la corrente dovrebbe essere di massimo 8 A. I MOSFET dovrebbero essere dotati di adeguati dissipatori di calore. L'ingresso V+ deve essere alimentato dalla tensione operativa del motore CC (10-20 volt). Sebbene il MOSFET sia progettato per il funzionamento a 100 volt, è possibile utilizzare solo un massimo di 20 volt perché questa tensione viene utilizzata anche per pilotare il gate, che normalmente è limitato a 20 volt. Il valore minimo di questa tensione di alimentazione è di 10 volt poiché il cancello non si aprirà completamente se la tensione scende al di sotto di 10 volt. Per questa applicazione è possibile scegliere tra diversi tipi di motori CC da 10-20 volt.