


Nel campo del controllo dell'automazione industriale, gli anelli di controllo PID sono ampiamente utilizzati. Tuttavia, durante il funzionamento, incontriamo spesso vari tipi di oscillazione, come l'oscillazione in-fase, l'oscillazione fuori-fuori-fase e l'oscillazione non-liscia. Questi problemi non solo portano all’instabilità del sistema ma possono anche compromettere la sicurezza e l’efficienza dell’intero processo produttivo. Questo articolo discuterà le caratteristiche di questi tre tipi di oscillazione e le corrispondenti contromisure di riferimento.
I. Oscillazione in-fase
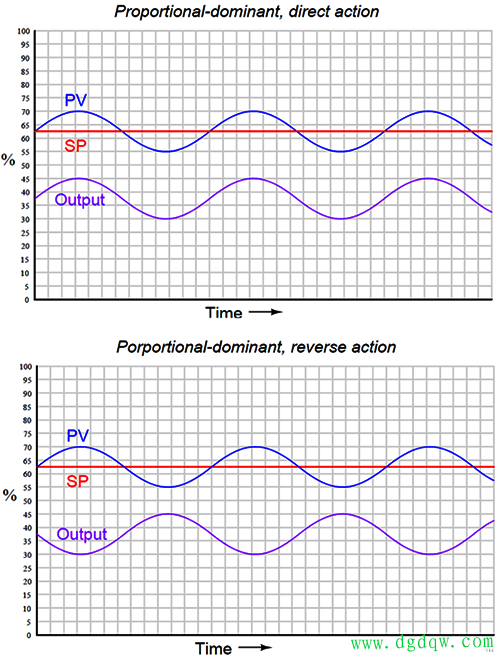
Nell'oscillazione in-fase, la variabile di processo e l'uscita del controller presentano gli stessi punti di salita, discesa e flesso; le due curve sono simili o simmetriche. Questo tipo di oscillazione è spesso causata da disturbi esterni o da un eccessivo guadagno proporzionale.
Soluzione:Prova a ridurre il guadagno proporzionale di un-terzo e osserva se l'oscillazione peggiora. Se l'oscillazione peggiora, ciò indica che probabilmente il problema non è dovuto ad un'errata impostazione dei parametri PID, ma piuttosto a disturbi esterni. In questo caso si consiglia di ripristinare i parametri e individuare la fonte del disturbo per la messa a punto. Se l'oscillazione è in-fase ed è causata da un guadagno proporzionale eccessivo, riducendo il guadagno proporzionale di un-terzo spesso si elimina l'oscillazione.
II. Oscillazione fuori-di-fase
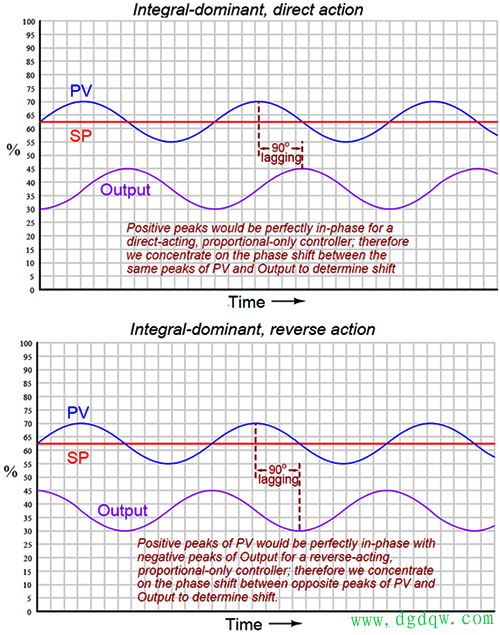
Nell'oscillazione fuori--fase, la variabile di processo e l'uscita del controller PID presentano una coppia di picchi e valli, con le due curve che salgono e scendono in fasi opposte. Questo tipo di oscillazione è senza dubbio causato da un integrale eccessivo
Soluzione:Prova a impostare il tempo integrale su un valore che corrisponda al periodo di oscillazione. Per i sistemi autobilanciati, la riduzione del guadagno proporzionale di un terzo eliminerà le oscillazioni fuori fase, anche se le prestazioni a circuito chiuso potrebbero risultare leggermente ridotte. Tuttavia, per i sistemi integratori, la riduzione del guadagno proporzionale può comportare oscillazioni fuori-fase più gravi e con frequenza più bassa.
III. Oscillazione non-regolare
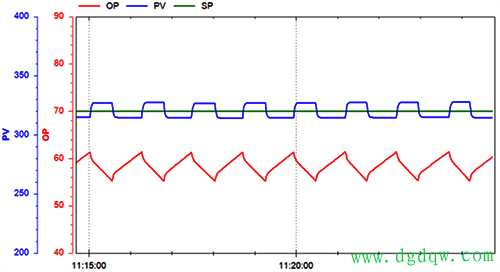
Nell'oscillazione non-uniforme, la variabile di processo e l'uscita del controller presentano rispettivamente un'onda quadra e un'onda a dente di sega. Questo tipo di oscillazione è spesso causato dalla non linearità della valvola di controllo.
Soluzione:La risoluzione delle oscillazioni non-uniformi richiede in genere la regolazione della valvola di controllo, inclusa la lubrificazione, l'allentamento della baderna, il raddrizzamento dello stelo della valvola, la regolazione delle valvole manuali o del bypass, la regolazione dei parametri del posizionatore e la sostituzione della valvola. In questi casi, la regolazione dei parametri PID è spesso inutile e può mettere in dubbio la validità del metodo di regolazione.
IV. Conclusione e raccomandazioni
Quando affrontiamo i problemi di oscillazione nei circuiti di controllo automatico PID, dovremmo prima considerare la riduzione del guadagno proporzionale, poiché questo è il metodo preferito per risolvere le oscillazioni sia in-fase che fuori-di-fase. Per i sistemi di autobilanciamento-, il controllo PI è semplice, efficace, robusto e ampiamente applicabile; è una scelta eccellente quando le massime prestazioni non sono una priorità. Per i sistemi auto-bilanciati in cui le massime prestazioni non sono una priorità, il controllo PI è semplice, efficace, robusto e ampiamente applicabile. Questo è anche il motivo per cui il controllo PI è così ampiamente utilizzato nell'industria. Le prestazioni finali di un controller PI dipendono dalle informazioni disponibili sul modello dell'oggetto controllato. Per superare ulteriormente le prestazioni finali-a circuito chiuso, gli ingegneri spesso migliorano l'architettura del sistema-ad esempio, implementando feedforward a cascata o addirittura aggiornando le apparecchiature. A livello accademico, i ricercatori spesso perfezionano gli algoritmi PID, compensando le limitazioni hardware con algoritmi migliori. Tali requisiti si riscontrano raramente nella produzione vera e propria; più spesso, l'attenzione è rivolta alla risoluzione delle oscillazioni causate da parametri irragionevoli e da un'insufficiente reiezione dei disturbi. L'uso diffuso del controllo a loop singolo-sul campo indica inoltre che esiste ancora un margine significativo di miglioramento nell'automazione! Che si tratti di prestazioni a circuito singolo,-dell'utilizzo della posizione della valvola e della flessibilità del setpoint o dell'ottimizzazione della coordinazione e dei vincoli multi-variabile, la regolazione del PID è solo una parte del lavoro. Per migliorare ulteriormente la sicurezza e l’efficienza, il controllo dei processi dovrebbe concentrarsi maggiormente su queste aree.
Nel controllo di processo, è difficile ottenere modelli precisi e il puro ritardo è un fenomeno comune. Questo potrebbe essere il motivo per cui, nonostante la costante apparizione di nuovi algoritmi, il PID rimane sempre-popolare nel controllo dei processi. Il PID, se combinato con il feedback, è eccezionalmente potente! Una volta riconosciuto questo, il metodo di accordatura specifico diventa meno importante; comprendere i limiti che influiscono sulle prestazioni-a circuito chiuso e sulle capacità del PID è molto più cruciale.