


Esistono numerose applicazioni di motori passo-passo in campo industriale, come controllo dell'automazione, giunti di robot, controllo di stampanti, ecc. I più utilizzati sono i motori passo-passo ibridi. Uno dei più utilizzati è il motore passo-passo ibrido, che è anche la forma della maggior parte dei motori passo-passo con cui entriamo in contatto quotidianamente. Concettualmente, tra i motori passo-passo e i motori a riluttanza variabile ci sono alcuni collegamenti e differenze, questo articolo parlerà inizialmente della struttura e del principio di funzionamento del motore a riluttanza/motore passo-passo e confronterà le differenze tra i diversi motori.
1. Motore a riluttanza variabile
Il motore a riluttanza variabile (Variable-Reluctance Machine) è noto anche come motore a riluttanza di commutazione, forse la più semplice di tutte le strutture del motore, dallo statore dotato di avvolgimenti di eccitazione e rotore ferromagnetico con struttura polare convessa. Il rotore non ha avvolgimenti della bobina né magneti permanenti e si basa sulla variazione della riluttanza del rotore in diverse posizioni per generare una forza elettromagnetica (dΨ/dθ).
Sappiamo che il flusso magnetico tende sempre ad attraversare il percorso con la riluttanza più bassa. Come mostrato in Fig. 1.1, S1 S2 controlla l'accensione e lo spegnimento della corrente e VD1 VD2 è il diodo di continuità della corrente. La posizione mostrata nella posizione di AA' e aa' posizione della riluttanza massima, riluttanza minima di CC, se la fase D è energizzata in questo momento, il rotore ruoterà in senso antiorario; se in questo momento è energizzata la fase B, il rotore ruoterà in senso orario; se in questo momento viene energizzata la fase A, il rotore rimane invariato. Va notato che i motori a riluttanza commutata non possono realizzare il cambio della direzione di rotazione del motore attraverso il cambio della direzione della corrente, ma attraverso il cambio della sequenza di eccitazione per realizzare la rotazione avanti e indietro del motore.
Sequenza di eccitazione con rotazione oraria: B-A-D-C
Sequenza di eccitazione con rotazione antioraria: D-A-B-C
Poiché la resistenza magnetica del motore cambia drasticamente durante la rotazione, la pulsazione della coppia del motore a riluttanza diventerà elevata. Per garantire che il motore possa funzionare in modo fluido ed efficiente, il controllo del motore a riluttanza richiede, tra le altre informazioni, la conoscenza della posizione del rotore, dello stato del carico e dello stato della velocità. E il modello del motore a riluttanza non ha la buona linearità del motore sincrono a magnete permanente/motore asincrono, quindi necessita di molti modelli di previsione e algoritmi per migliorare la precisione del controllo, il che aumenta senza dubbio la difficoltà del controllo del motore a riluttanza.
 Figura 1.1 Struttura di base del motore a riluttanza variabile
2. Dai motori a riluttanza variabile ai motori passo-passo
I motori a riluttanza variabile possono suddividere l'angolo di movimento aumentando il numero di poli dello statore e del rotore o il numero di fasi eccitate dello statore grazie al loro speciale metodo di controllo (conduzione alternata pulsata). Esistono numerose strutture suddivise con diverse caratteristiche di coppia angolare, quindi non verranno discusse. In questo articolo esploreremo diversi meccanismi comuni di motori a riluttanza variabile, di diverse dimensioni, per vedere come i motori passo-passo si distinguono dalla miriade di strutture di motori a riluttanza variabile.
2.1 Motore a riluttanza variabile di tipo castello
Come accennato in precedenza, aumentando il numero di poli sporgenti è possibile suddividere l'angolo di movimento, ma i poli più sporgenti occuperanno molto spazio nella bobina, l'efficienza dell'avvolgimento del motore sarà ridotta e i poli sporgenti non potranno essere aumentati indefinitamente. Nel caso di uguale numero di fasi di azionamento, incidendo un dentino sul palo sporgente, è possibile suddividerlo anche per l'angolo di distanza macchina. Come mostrato nella Figura 2.1, un motore a riluttanza variabile di tipo trifase-castello-con uno statore a 6 poli, 4 denti per polo e un rotore a 28 poli. Eccitando la bobina 1, la bobina 2 e la bobina 3 in sequenza è possibile far ruotare il rotore con una distanza di passo di 2/3 ad ogni passo. i valori devono essere progettati in base ai rapporti di cogging del progetto del motore e non vengono discussi qui.
Questo tipo di motore è generalmente utilizzato a bassa velocità, coppia elevata e risoluzione angolare di precisione, questa struttura può già essere chiamata "motore passo-passo", poiché il controllo di questo motore può essere separato dal rilevamento della posizione, attraverso la sequenza di impulsi l'azionamento può realizzare un controllo relativamente fluido.
 Figura 2.1 Motore a riluttanza variabile di tipo trifase-castello-
2.2 Motori a riluttanza variabile multi-stadio
I motori a riluttanza variabile costituiti da un singolo rotore con un avvolgimento multifase- sono noti anche come "motori a riluttanza variabile a segmento singolo-". Un altro tipo di motore a riluttanza variabile è un rotore e uno statore divisi in molti segmenti, che possono essere suddivisi senza aumentare il numero di fasi dello statore, ed è più rispettoso della struttura dell'avvolgimento dello statore. È possibile realizzare un segmento con una fase, il che elimina virtualmente l'estremità di avvolgimento del motore multifase. Per i motori a n- segmenti, il rotore o lo statore di ciascun segmento è sfalsato di 1/n dell'angolo del suo passo polare e il passo polare può essere ulteriormente suddiviso per n volte.
2.3 Motori passo-passo ibridi
In un semplice motore a riluttanza variabile, la direzione di rotazione dipende dalla temporizzazione della corrente impulsiva e dalla struttura di riluttanza del motore e non è influenzata dalla direzione della corrente. In assenza di corrente, il rotore non può essere fissato in una posizione specifica a causa della mancanza di coppia di riluttanza, il che aumenta ulteriormente la difficoltà di controllo. L'aggiunta di magneti permanenti alla struttura originale del motore a riluttanza commutata per formare un motore ibrido a magnete permanente o a riluttanza variabile può migliorare significativamente la coppia e la precisione di posizionamento dei motori passo-passo, che è la struttura di motore passo-passo più comune oggi.
Come mostrato nella Figura 2.2, la struttura del motore passo-passo ibrido è molto simile al motore a riluttanza variabile multi-segmento, inserito tra i due segmenti dei magneti permanenti del rotore, può essere visto nell'estremità prossimale dell'estremità distale del polo N-del polo S-. Lo statore può essere progettato come una struttura del motore a segmento singolo- ed è richiesto solo un azionamento a due fasi-, semplificando notevolmente la struttura e i costi del motore. Il numero di coppie di poli del rotore nel motore mostrato in figura è 3, quindi l'angolo meccanico corrispondente a un ciclo elettrico è 360/(2*3)=60.
Per facilità di comprensione, θ è l'angolo meccanico e la sequenza di guida specifica:
θ=0~10, la fase 1 e la fase 2 trasmettono contemporaneamente corrente positiva di uguale ampiezza
θ=10~20, la fase 2 lascia passare solo la corrente positiva
θ=20~30, la fase 1 lascia passare solo la corrente negativa
θ=30~40, fase 1 e fase 2 lasciano passare contemporaneamente corrente negativa di uguale ampiezza
θ=40~50, la fase 2 lascia passare solo la corrente negativa
θ=50~60, la fase 1 lascia passare solo la corrente positiva
Conduzione ciclica... ...
 Figura 2.2 Struttura del motore passo-passo ibrido
3. controllo del motore passo-passo
Come mostrato nella Figura 3.1, la struttura del circuito di azionamento del motore passo-passo può generalmente essere suddivisa in motori bipolari e motori unipolari: motori unipolari attraverso la conduzione alternata dell'avvolgimento per ottenere un cambiamento nella direzione del flusso, motori bipolari attraverso il controllo del ponte H- per ottenere un cambiamento nella direzione della corrente per ottenere un cambiamento nella direzione del flusso.
Il motore unipolare necessita solo di 4 MOS di potenza, controllo unipolare della corrente (dal punto di vista del tubo MOS), ma l'avvolgimento del motore necessita di una presa in più; Il motore bipolare ha una struttura più semplice, due avvolgimenti sono molto utilizzati, ma deve essere aumentato a 8 MOS di potenza per la guida e il costo del controller aumenterà.
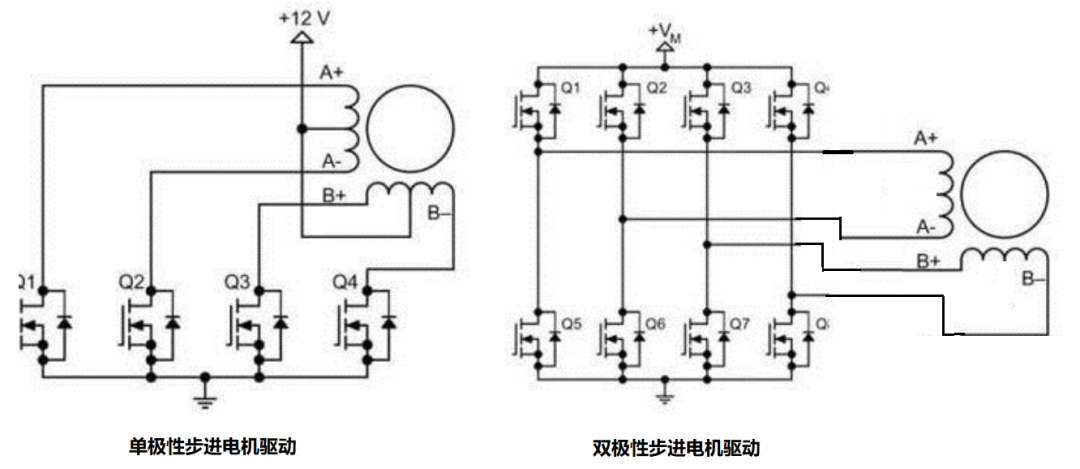 Figura 3.1 Azionamenti per motori passo-passo unipolari e bipolari
Oltre alla suddivisione nella struttura del motore, i motori passo-passo possono anche controllare la precisione di suddivisione del motore passo-passo controllando la forma d'onda della corrente. Il principio di suddivisione consiste nell'inserire la corrente sinusoidale simulata tra gli angoli di passo più piccoli per suddividere gli angoli di passo, operazione chiamata anche suddivisione di corrente.
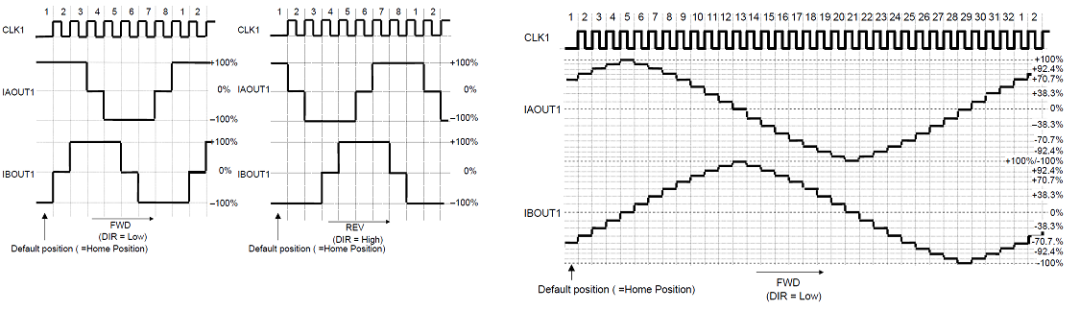 Figura 3.2 Ripartizione della corrente di azionamento del motore passo-passo
3.1 Corrente ad anello chiuso
L'impostazione corrente del motore passo-passo deve essere determinata in base alla richiesta del carico, maggiore è il carico, maggiore deve essere la corrente di pilotaggio, ma il controllo ad anello aperto-del motore passo-passo non è in grado di rilevare la dimensione del carico, il che spesso si traduce nell'inefficienza dell'azionamento ad anello aperto-. La suddivisione della corrente richiede un controllo preciso della corrente, la necessità di formare un anello chiuso della corrente controllata, cioè l'uscita di corrente per le caratteristiche di corrente costante; d'altro canto, a causa della variazione non lineare della magnetoresistenza nel motore passo-passo, è necessario monitorare sempre l'entità della corrente in uscita per evitare che il nucleo saturi la corrente causata dalla perdita di controllo. Figura 3.3 di seguito, per lo schema della forma d'onda di controllo della corrente del chip del driver del motore passo-passo TB67S109AFNG. Fchop per il ciclo di commutazione interno, attraverso la divisione di frequenza dell'orologio interno (Internal OSC).
Le fasi specifiche del controllo della corrente costante sono le seguenti:
Il ponte H- conduce, la corrente sale rapidamente fino a NF e la pendenza dell'aumento di corrente è VDC/Ls
Raggiungere il punto di corrente impostato NF, spegnere il ponte H-, la corrente viene rinnovata dal diodo di rinnovo e la pendenza della caduta è -VDC/Ls (cambio veloce)
Quando la corrente raggiunge il valore impostato sulla linea inferiore, controlla il ponte H- per cortocircuitare la bobina dell'induttore (generalmente il ponte inferiore) e mantieni la corrente costante (variazione lenta)
Quando la corrente del setpoint cambia, il ponte H-attraverso la stessa strategia di controllo controlla che la corrente nell'ultimo setpoint corrente rimanga costante
Come mostrato nella Figura 3.4, è la forma d'onda misurata del motore passo-passo, se la suddivisione della precisione del valore inferiore può essere vista evidente passo-come la forma d'onda della corrente. Se il grado di suddivisione è molto elevato, la corrente è più vicina ad una corrente sinusoidale, come mostrato nella Figura 3.5.
 Figura 3.3 Controllo corrente TB67S109AFNG
 Figura 3.4 Corrente misurata del motore passo-passo (non suddivisa)
 Figura 3.5 Corrente misurata del motore passo-passo (suddivisione)
3.2 Controllo-a ciclo aperto e controllo-a ciclo chiuso
Con il controllo a circuito aperto-, poiché non c'è feedback delle informazioni sulla posizione del rotore, non è praticamente noto se il sistema è seguito o meno dal controllo. Se si verifica qualche anomalia del carico, è facile causare la perdita di passi del motore passo-passo. In alcune applicazioni ad alta-precisione e-prestazioni, attraverso l'encoder o altri sensori di posizione ritornano alle informazioni sulla posizione, in modo che il sistema di azionamento passo-passo possa verificare se si è verificata o meno la perdita di passo, se la perdita di passo compenserà la perdita di impulso nel controllo è anche relativamente facile da realizzare.
Riepilogo
Questo articolo descrive brevemente la struttura di base dei motori a riluttanza variabile e la loro evoluzione verso i motori passo-passo e confronta la struttura e la logica di controllo di diversi motori passo-passo comuni. Vengono introdotti il principio di controllo del motore passo-passo e i dettagli di controllo della suddivisione della corrente per fornire una comprensione più completa dei motori passo-passo.